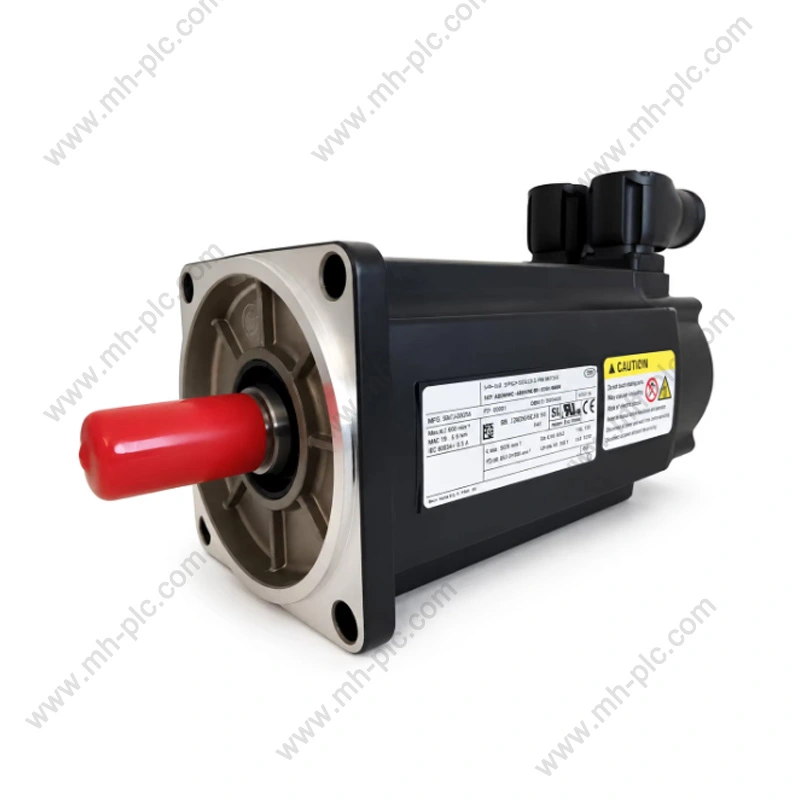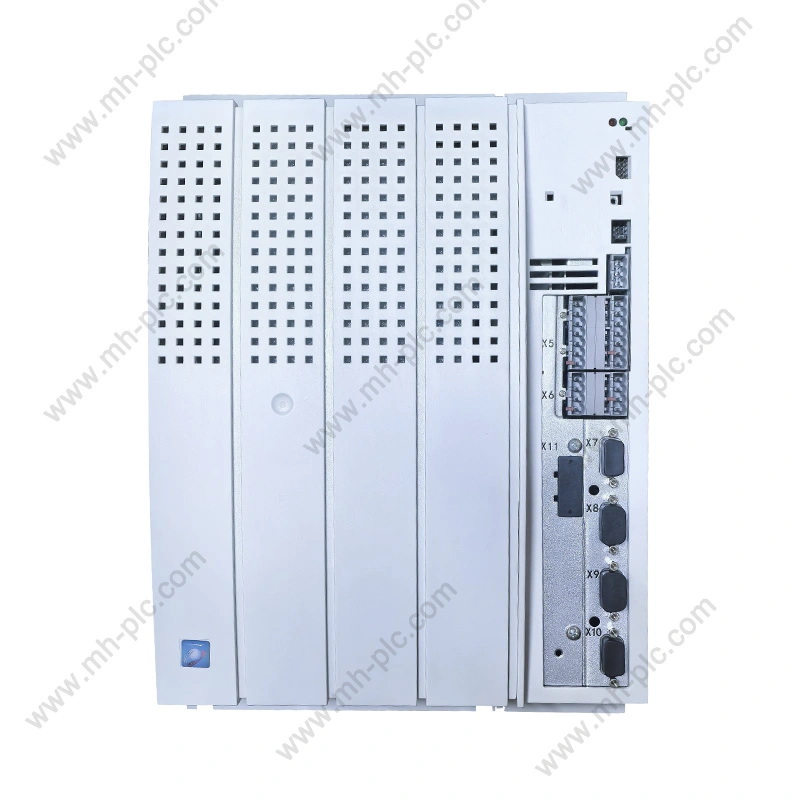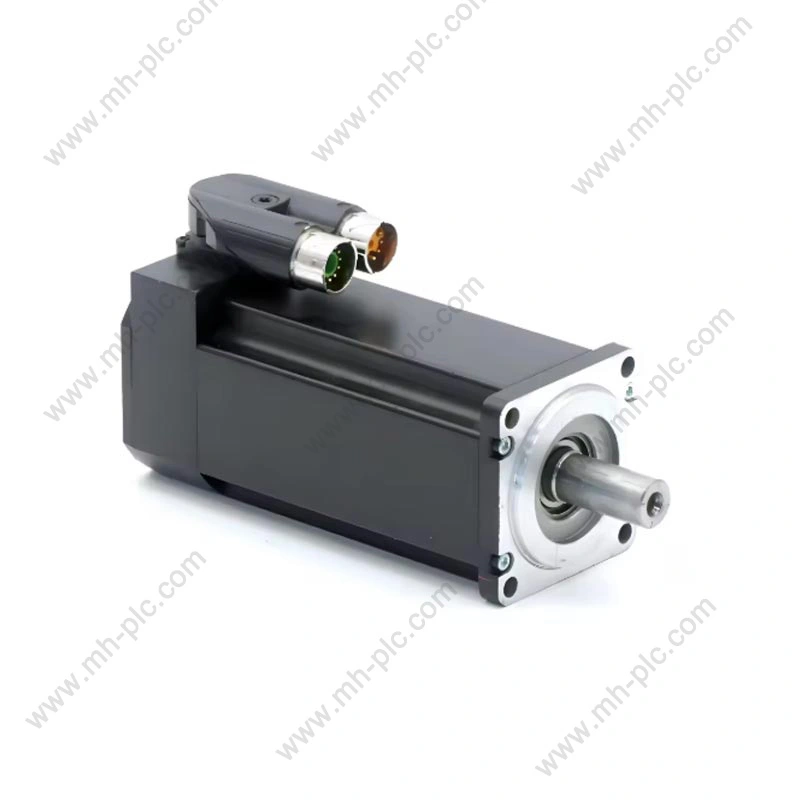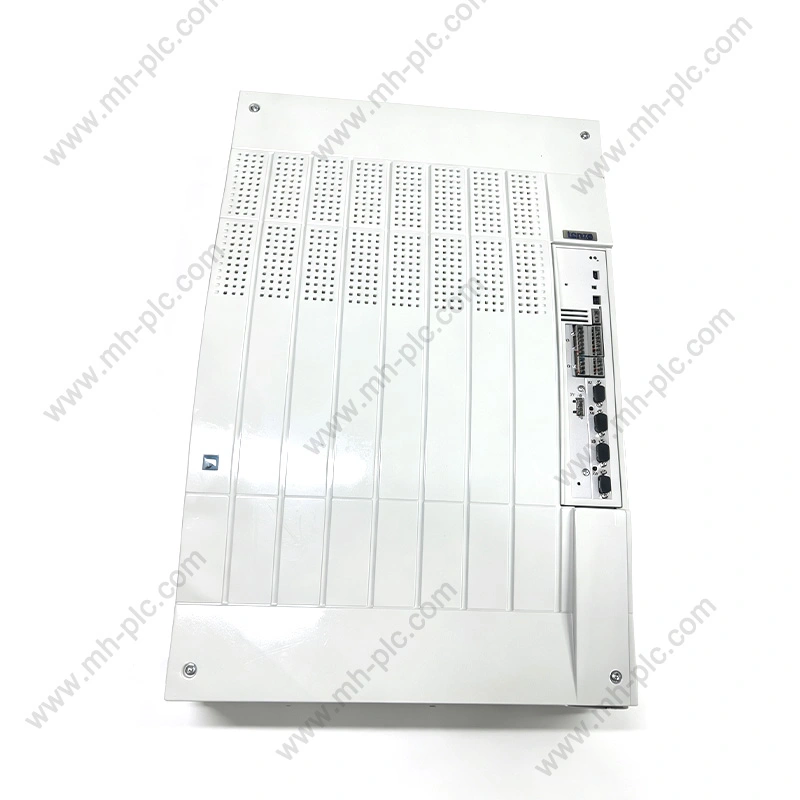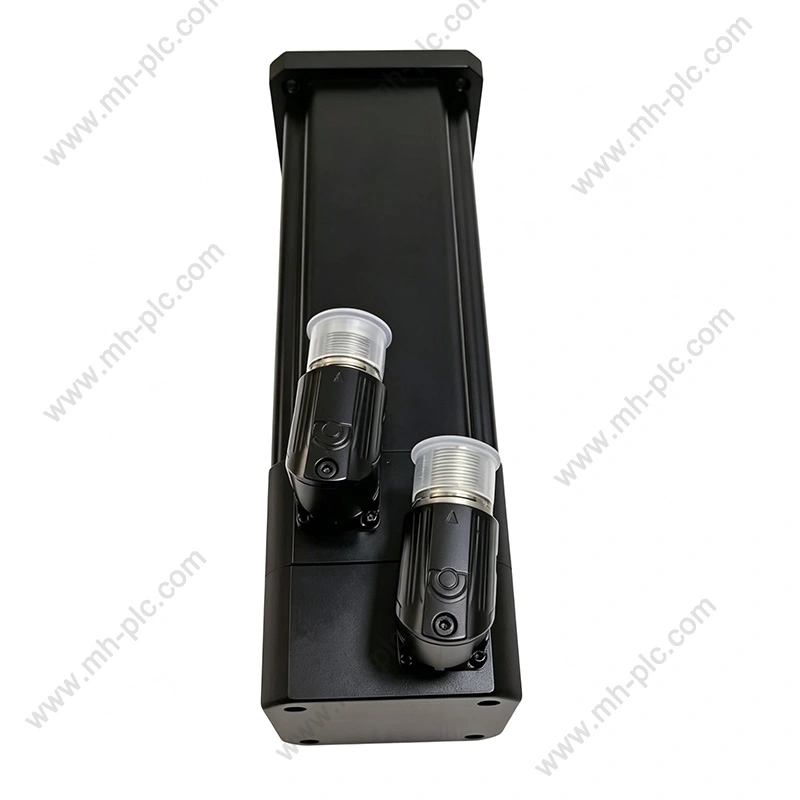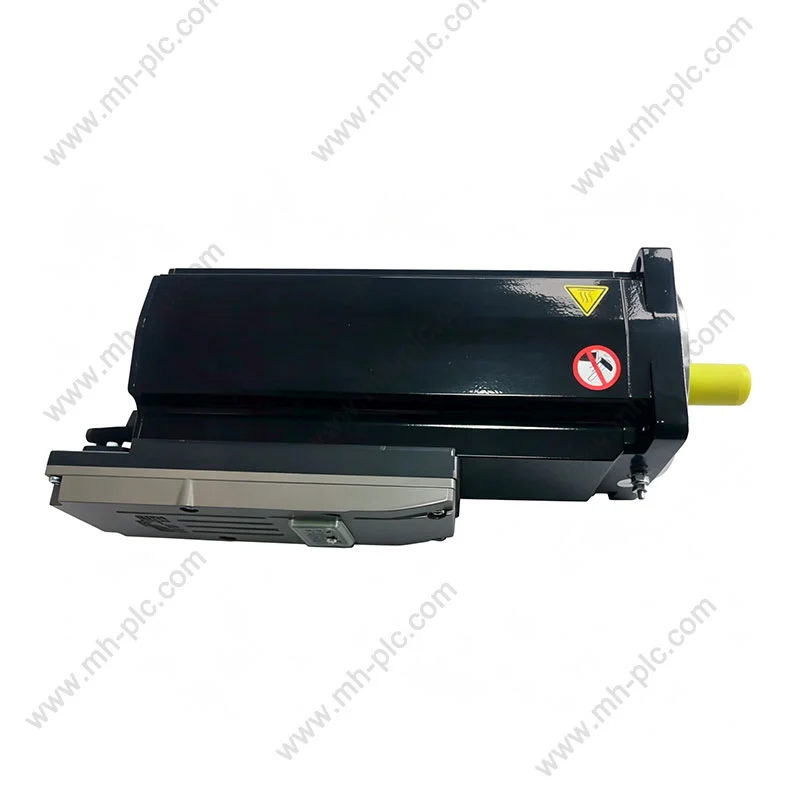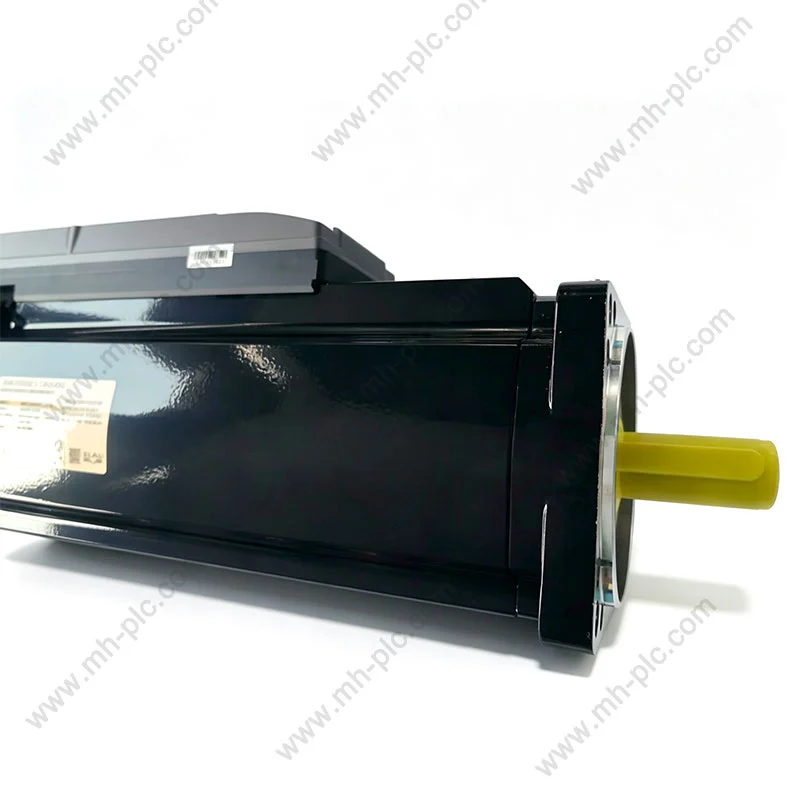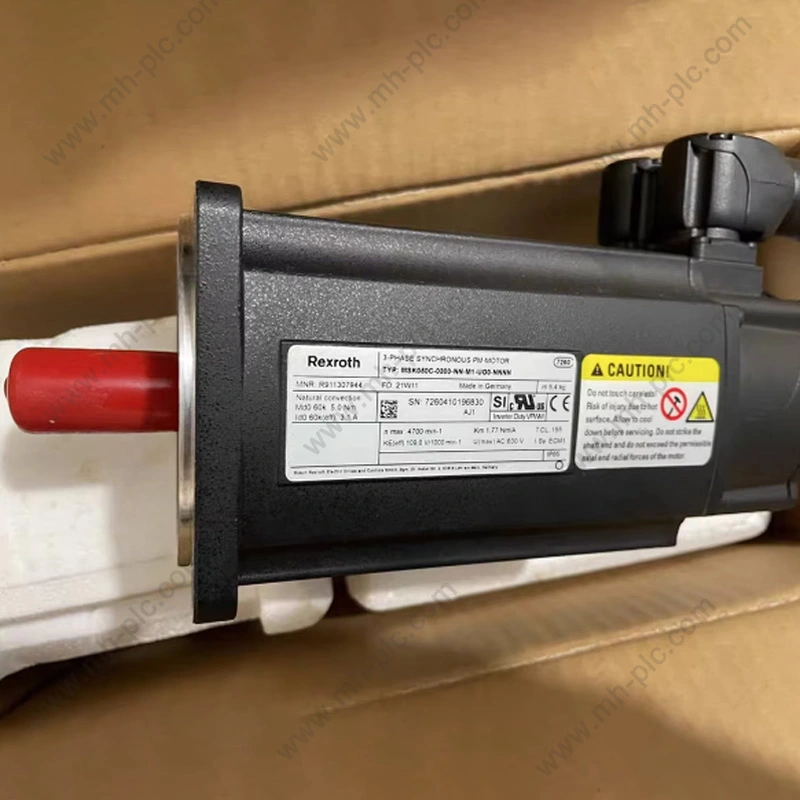
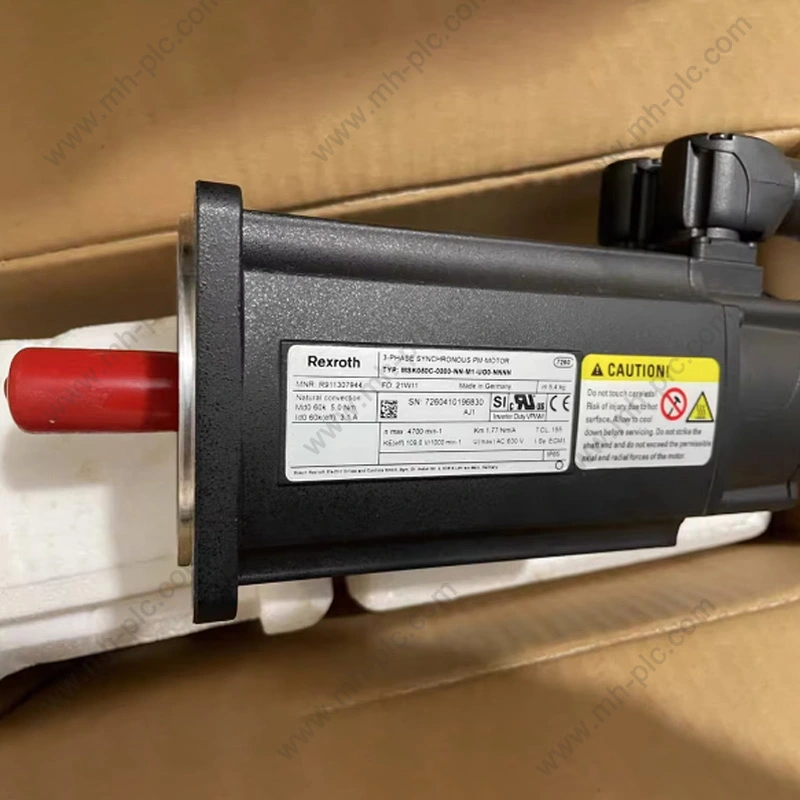
Rexroth Servoprodukter er almindeligt anvendt til industrielle maskiner, der kræver kontrolleret hastighed, gentagelig positionering, responsiv drejningsmomentydelse og koordineret bevægelse. For internationale købere er valg af det rigtige produkt dog ikke blot et spørgsmål om at vælge en servomotor med en passende effekt. Den komplette applikation kan også afhænge af kontinuerligt og maksimalt drejningsmoment, driftshastighed, feedbacktype, holdebremse, mekaniske dimensioner, controllerkompatibilitet, kommunikationsgrænseflade og forholdet mellem motoren og dens tilsvarende drivsystem. Produktgenerationer kan også afvige i mekaniske og elektriske detaljer, hvilket gør det nøjagtige modelnummer særligt vigtigt for udskiftnings- og vedligeholdelsesprojekter.
Indholdsfortegnelse
Klik på et emne for at springe direkte til afsnittet.
- 1. Hvorfor er servovalg tæt knyttet til maskinen?
- 2. Hvordan skaber en servoakse kontrolleret bevægelse?
- 3. Hvilke komponenter skal matches sammen?
- 4. Hvordan former drejningsmoment, hastighed og inerti produktvalg?
- 5. Hvorfor har feedbacktype betydning i Servo-applikationer?
- 6. Hvilken rolle spiller servodrev i bevægelsesydelse?
- 7. Hvordan påvirker bremser, stik og mekaniske grænseflader valget?
- 8. Hvordan bør forskellige servoproduktgenerationer evalueres?
- 9. Hvilke industrielle applikationer har brug for High-Response Motion?
- 10. Hvad skal købere tjekke, før de bestiller en erstatning?
- 11. Hvordan kan en leverandør hjælpe med modelbaseret sourcing?
- 12. Hvilke almindelige indkøbsfejl bør undgås?
- 13. Hvilken information skal en professionel specifikation indeholde?
- 14. Ofte stillede spørgsmål
Hvorfor er servovalg tæt knyttet til maskinen?
En servomotor fungerer ikke isoleret. Dens egnethed bestemmes af, hvad maskinen beder den om at gøre, hvor hurtigt den skal reagere, hvor ofte den accelererer og decelererer, og hvor nøjagtig den skal følge en beordret bane.
Overvej en pakkemaskine. En akse kan flytte et produkt på plads, en anden kan styre en tætningsmekanisme, og en tredje kan synkronisere materialebevægelse med skæreprocessen. Hver akse kan have forskellig belastning, hastighedsområde, inerti og accelerationsprofil.
En værktøjsmaskine skaber et andet sæt krav. Dens tilførselsakse kan have behov for meget gentagelig positionering og kontrolleret bevægelse over en lang driftsperiode. En robot kan prioritere hurtige retningsændringer og koordineret flerakset bevægelse. Et materialehåndteringssystem kan kræve hurtig acceleration, kontrolleret stop og pålidelig drift under variabel nyttelast.
Disse eksempler viser, hvorfor et servoprodukt bør vælges fra maskinens bevægelseskrav i stedet for fra et katalogeffektområde alene.
Definerer hastighed, acceleration, deceleration, rejsedistance, cyklustid og hyppigheden af gentagne bevægelser.
Bestemmer kontinuerligt drejningsmoment, spidsmoment, inerti, friktion, tyngdekraftsbelastninger og eksterne proceskræfter.
Definerer den påkrævede position, hastighed, drejningsmoment, repeterbarhed og indstillingsydelse.
Kræver matchning af motor, drev, feedback, controller, kommunikation, stik og mekaniske grænseflader.
Hvorfor gennemsnitlig belastning ikke er nok
Mange maskiner har store forskelle mellem gennemsnitlige og spidsbelastningsforhold. En positioneringsakse kan bruge det meste af sin tid på at holde eller bevæge sig langsomt, men kræver stadig et betydeligt drejningsmoment for hurtig acceleration.
Ligeledes kan en lodret akse have en kontinuerlig tyngdekraftsbelastning, selv når dens gennemsnitlige rejsehastighed er lav.
Hvorfor cyklustiden ændrer valget
Hyppig acceleration og deceleration stiller større krav til motor og drev end en maskine, der kører kontinuerligt med en stabil hastighed.
Motorens termiske opførsel afhænger også af hele cyklussen. Gentaget spidsmoment kan producere en anden termisk tilstand end en kort accelerationshændelse efterfulgt af lange tomgangsperioder.
Hvorfor mekanik påvirker elektronisk ydeevne
En servocontroller kan være meget lydhør, men maskinens præcision påvirkes også af slør, koblingsfleksibilitet, remstrækning, skruenøjagtighed, strukturel stivhed, lejetilstand og justering.
Af denne grund bør et godt servovalg ledsages af mekanisk evaluering.
Hvordan skaber en servoakse kontrolleret bevægelse?
En typisk servoakse kombinerer effektkonvertering, realtidsstyring, motorfeedback og kommandoer på maskinniveau.
Bevægelsescontrolleren definerer målbevægelsen. Drevet konverterer kommandoen til motorstrøm og spænding. Motoren skaber drejningsmoment. Feedbackenheden rapporterer faktisk bevægelse. Kontrolsløjfen sammenligner derefter den faktiske ydeevne med kommandoen og foretager rettelser.
Positionskommando
Maskinstyringen kan angive en målposition eller bane. I en simpel indekseringsapplikation kan målet være en fast position. I et koordineret system kan kommandoen ændre sig løbende i henhold til en bevægelsesprofil.
Hastighedskontrol
Systemet kan bruge feedbacksignalet til at bestemme den faktiske hastighed. Hvis motoren bremser under en uventet belastning, kan drevet øge den nødvendige momentproducerende strøm for at kompensere.
Nuværende kontrol
Strømsløjfen arbejder med en meget højere hastighed end yderpositionsløkken. Dens formål er at regulere motorstrømmen, så drejningsmomentet kan styres hurtigt.
Positionskorrektion
Når den faktiske position afviger fra den beordrede position, bestemmer kontrolsystemet den nødvendige korrektion. Korrekt tuning er nødvendig, fordi et alt for aggressivt system kan skabe oscillation, mens et underreagerende system kan øge følgefejlen.
| Kontrollag | Primært formål | Typisk bekymring |
|---|---|---|
| Positionsløkke | Sporer den beordrede position | Nøjagtighed, følgende fejl, afregning |
| Speed loop | Regulerer motorhastighed | Hastighedsstabilitet og forstyrrelsesreaktion |
| Nuværende sløjfe | Styrer motorstrøm og drejningsmoment | Dynamisk respons og strømgrænser |
| Effekttrin | Leverer elektrisk strøm til motoren | Spænding, strøm, switching, termisk adfærd |
Hvorfor lukket kredsløb er vigtigt
Uden feedback kan regulatoren ikke direkte afgøre, om motoren faktisk nåede den beordrede position eller hastighed. Closed-loop kontrol gør det muligt for systemet at registrere afvigelser og reagere.
Dette er især nyttigt, når maskinens belastning ændres under drift.
Hvorfor tuning skal afspejle maskinen
En stiv direkte koblet mekanisme kan tolerere forskellige kontrolindstillinger fra en fleksibel remdrevet akse. En stor træghedsbelastning opfører sig også anderledes end en letvægtsvogn.
Servo tuning bør derfor udføres efter den mekaniske konfiguration er etableret.
Bevægelseskoordinering
I en flerakset maskine håndterer hver lokal servo-sløjfe sin egen motor, mens bevægelsescontrolleren koordinerer den overordnede bane.
Kvaliteten af synkronisering afhænger af controllerens ydeevne, kommunikationstiming, drevrespons og mekanisk konsistens mellem akser.
Hvilke komponenter skal matches sammen?
En komplet servoakse indeholder normalt flere komponenter, der skal fungere som et koordineret sæt.
Motor
Motoren giver mekanisk drejningsmoment. Vigtige parametre omfatter nominelt drejningsmoment, spidsmoment, nominel hastighed, maksimal hastighed, feedback-type, monteringsdimensioner, akseldimensioner og valgfri holdebremse.
Køre
Drevet styrer motorstrømmen og modtager feedbackinformation. Dets strømområde, spændingsklasse, kontrolfunktioner, encoder-interface, kommunikationsmuligheder og mekaniske installationsdimensioner skal svare til motoren og controlleren.
Feedback enhed
Encoderen eller resolveren fortæller drevet, hvad motoren rent faktisk gør. Drevet skal forstå feedback-teknologien og den elektriske grænseflade.
Bevægelsescontroller
Bevægelsescontrolleren genererer baner og koordinerer akser. Afhængigt af maskinen kan dette være en PLC med bevægelsesfunktioner, CNC-styring, robotcontroller eller en anden automatiseringsplatform.
Mekanisk transmission
Gearkasser, koblinger, kugleskruer, remme, stativer, remskiver og andre mekanismer bestemmer, hvordan motorbevægelse omsættes til maskinbevægelse.
| Systemdel | Hovedfunktion | Vigtigt kompatibilitetspunkt |
|---|---|---|
| Servo motor | Producerer mekanisk drejningsmoment | Torque, speed, feedback, mounting |
| Servo drev | Styrer elektrisk udgang | Motorværdier, feedback, spænding, strøm |
| Encoder eller resolver | Giver bevægelsesfeedback | Interface, opløsning, kommunikation |
| Bevægelsescontroller | Genererer bevægelseskommandoer | Netværks- og kontrolkompatibilitet |
| Mekanisk transmission | Overfører bevægelse til maskinen | Forhold, tilbageslag, stivhed, dimensioner |
Motor-drev parring
Servomotorer og drev er ofte konstrueret som kompatible kombinationer. Dette kan forenkle idriftsættelsen, fordi drevet kan indeholde etablerede motordata og kompatible feedbackindstillinger.
Til udskiftningsprojekter kan det være særligt nyttigt at bevare det originale motordrevforhold, når maskinstyringen og det mekaniske system forbliver uændret.
Controller-drev kommunikation
Controlleren og drevet skal udveksle bevægelseskommandoer og statusoplysninger. Den nødvendige kommunikationsarkitektur bør identificeres, før udstyr vælges.
Hvorfor tilbehør betyder noget
Strømkabler, feedbackkabler, stik, bremsekomponenter og monteringstilbehør kan alle have indflydelse på en vellykket installation.
Disse dele bør kontrolleres som en del af den komplette konfiguration i stedet for at blive behandlet som ikke-relaterede ekstramateriale.
Hvordan former drejningsmoment, hastighed og inerti produktvalg?
Moment og hastighed danner grundlaget for motorvalg. Inerti, accelerationstid og driftscyklus bestemmer derefter, om den valgte motor kan udføre den nødvendige bevægelse.
Kontinuerligt drejningsmoment
Kontinuerligt drejningsmoment repræsenterer det drejningsmoment, der kan leveres over vedvarende drift under definerede termiske forhold.
Den skal sammenlignes med den faktiske kontinuerlige del af maskinens driftscyklus.
Topdrejningsmoment
Det maksimale drejningsmoment understøtter kortvarige hændelser såsom acceleration, hurtig bakning eller procesforstyrrelser.
Varigheden af toppen og hvor ofte den forekommer betyder begge.
Hastighedsområde
Motoren skal fungere inden for maskinens påkrævede hastighedsområde. En høj maksimal hastighed er kun nyttig, når maskinmekanikken og styresystemet kan bruge det sikkert.
Belastningsinerti
Inerti måler modstand mod ændringer i rotationshastighed. Mere inerti kræver mere moment ved acceleration eller deceleration.
Hvis der anvendes en gearkasse, ændres belastningsinertien, der afspejles til motoren, med transmissionsforholdet.
Tyngdekraftsbelastninger
Lodrette akser er et specialtilfælde. Tyngdekraften skaber et vedvarende drejningsmoment og kan også kræve en holdebremse.
| Parameter | Spørgsmål at stille | Hvorfor det betyder noget |
|---|---|---|
| Kontinuerligt drejningsmoment | Hvilket drejningsmoment kræves under vedvarende bevægelse? | Bestemmer termisk egnethed |
| Topdrejningsmoment | Hvad er det højeste kortvarige drejningsmoment? | Bestemmer accelerations- og forstyrrelsesevne |
| Hastighed | Hvad er minimum og maksimum driftshastigheder? | Definerer motorens driftsområde |
| Træghed | Hvor meget roterende masse skal accelereres? | Påvirker moment og tuning |
| Cyklus tid | Hvor ofte gentager aksen sin bevægelse? | Påvirker termiske og dynamiske krav |
Hvorfor RMS-drejningsmoment kan betyde noget
For cykliske maskiner oplever motoren ikke det samme drejningsmoment kontinuerligt. Den kan accelerere med højt drejningsmoment, køre med moderat drejningsmoment, decelerere og derefter forblive inaktiv.
RMS-drejningsmoment giver en nyttig repræsentation af det termiske behov over cyklussen.
Accelerationsmoment
Et forenklet mekanisk forhold er:
Accelerationsmoment = Inerti × Vinkelacceleration
Dette forhold illustrerer, hvorfor en maskine med høj inerti og aggressiv acceleration kan have brug for et betydeligt maksimalt motormoment, selvom dens konstante belastning er relativt beskeden.
Transmissionsforhold
Gearkasser kan øge udgangsmomentet, mens de reducerer den reflekterede inerti på motorsiden. Det faktiske valg bør derfor tage hensyn til både motoren og den mekaniske transmission.
Ekstern proceskraft
Skæring, presning, spænding, fastspænding, vikling og andre operationer kan skabe eksterne kræfter, der øger motorens drejningsmomentkrav.
- Definer bevægelsen:Angiv rejse, hastighed, acceleration, deceleration og cyklustid.
- Bestem belastningen:Identificer masse, inerti, friktion, tyngdekraft og eksterne proceskræfter.
- Gennemgå transmission:Registrer gearkasseforhold, skruestigning, remforhold eller andre mekaniske forhold.
- Beregn drejningsmoment:Bestem krav til kontinuerlig, acceleration og spidsbelastning.
- Tjek hastighed:Kontroller, at det påkrævede driftsområde falder inden for motorens specificerede område.
- Gennemgå termisk pligt:Evaluer hele den gentagne cyklus i stedet for ét driftspunkt.
Hvorfor har feedbacktype betydning i Servo-applikationer?
Feedback giver den nødvendige information til at lukke bevægelseskontrolsløjfen. Forskellige feedback-teknologier tilbyder forskellige kombinationer af opløsning, positionsinformation, robusthed og elektrisk grænseflade.
Inkrementelle indkodere
Inkrementelle indkodere genererer pulssignaler, når motorakslen roterer. Styresystemet bruger disse impulser til at bestemme bevægelse og retning.
De er velegnede til mange applikationer, hvor en referenceprocedure er acceptabel efter opstart.
Absolutte indkodere
Absolute encodere giver definerede positionsoplysninger. Afhængigt af designet kan dette gøre det muligt for systemet at identificere akselpositionen mere direkte efter kraftgenoprettelse.
Dette kan være nyttigt i maskiner, hvor positionsinformation er vigtig umiddelbart efter opstart.
Resolver feedback
Resolvere bruger elektromagnetiske principper til at bestemme vinkelposition og kan være velegnede til krævende miljøer, hvor robusthed er vigtig.
Opløsning
Feedbackopløsning angiver, hvor fint akselbevægelsen kan måles. Højere opløsning kan understøtte bedre kontrol, men det eliminerer ikke automatisk mekaniske unøjagtigheder.
| Feedback Type | Grundlæggende egenskab | Udvælgelseshensyn |
|---|---|---|
| Inkrementel encoder | Pulsbaseret information om relativ bevægelse | Referenceposition og interface |
| Absolut encoder | Defineret akselpositionsinformation | Opløsning og kommunikation |
| Opløser | Elektromagnetisk positionsfeedback | Miljømæssig robusthed og grænseflade |
Feedback og positioneringsnøjagtighed
Positioneringsnøjagtighed afhænger af mere end encoderopløsning. Mekanisk slør, koblingsfleksibilitet, kugleskruenøjagtighed, rammestivhed, termisk ekspansion og controllerindstilling kan alle bidrage til den endelige maskinfejl.
Feedback kabelføring
Feedbackkabler fungerer i nærheden af strømkabler og skiftende elektronik i mange maskiner. Afskærmning, jordforbindelse, stikintegritet og passende routing kan hjælpe med at bevare signalkvaliteten.
Hvorfor feedback-kompatibilitet er kritisk under udskiftning
Et eksisterende drev kan konfigureres til en specifik feedbackteknologi. En udskiftningsmotor med et andet encoder-interface kan derfor kræve en anden drev- eller feedbackmulighed.
Hvilken rolle spiller servodrev i bevægelsesydelse?
Servodrevet er strøm- og kontrolgrænsefladen mellem maskincontrolleren og motoren. Det bestemmer, hvor hurtigt og præcist motoren kan reagere på skiftende kommandoer.
Strømkonvertering
Drevet konverterer indgående elektrisk strøm til kontrolleret motorstrøm. Halvlederomskiftning skaber den nødvendige trefasede udgang i henhold til kontrolalgoritmen.
Gældende regulering
Nuværende regulering er central for momentstyring. Hurtig strømrespons gør det muligt for drevet at reagere hurtigt, når maskinens belastning ændres.
Feedbackbehandling
Drevet fortolker encoder- eller resolverdata og kombinerer denne information med den kommanderede bevægelse for at beregne korrektioner.
Beskyttelse
Drev overvåger normalt strøm, spænding, temperatur og andre interne driftsforhold. Beskyttende reaktioner kan omfatte alarmer, strømbegrænsning, kontrolleret stop eller nedlukning afhængigt af fejlen.
Meddelelse
Drevet kan kommunikere med PLC, CNC, motion controller, HMI eller overvågningssystem gennem et specificeret industrielt netværk.
| Drive funktion | Formål | Applikationspåvirkning |
|---|---|---|
| Nuværende kontrol | Regulerer motorstrømmen | Momentrespons |
| Hastighedskontrol | Opretholder befalet hastighed | Hastighedsstabilitet |
| Positionskontrol | Spor kommanderede position | Positionsnøjagtighed og afregning |
| Feedbackbehandling | Læser den faktiske bevægelse | Lukket sløjfe korrektion |
| Beskyttelse | Overvåger driftsforhold | Fejlreaktion og udstyrsbeskyttelse |
| Meddelelse | Udveksler kontrol- og diagnosedata | PLC og maskinintegration |
Hvorfor drevstørrelsen er forskellig fra applikation
Et drev, der bruges til en kontinuerligt roterende akse, har muligvis ikke de samme krav som et, der bruges til hurtig indeksering.
Hyppig acceleration og højt spidsmoment kan kræve større kortvarig strømkapacitet.
Drev- og motordata
Drevet kan kræve motorspecifikke parametre for at opnå den tilsigtede styreydelse.
Forkerte motordata kan resultere i dårlig drejningsmomentkontrol, unødvendig strøm eller forkert beskyttelsesadfærd.
Kør termiske forhold
Skabstemperatur, monteringsafstand, koblingsfrekvens, udgangsstrøm og ventilation påvirker alle drevtemperaturen.
Installationsdesign bør derfor følge drevets specificerede miljø- og termiske krav.
Hvordan påvirker bremser, stik og mekaniske grænseflader valget?
Mange udskiftningsproblemer opstår ved grænsefladerne snarere end ved kernemotorens rating. En motor kan matche det påkrævede drejningsmoment og hastighed, men den passer stadig ikke til maskinen på grund af aksel-, flange-, stik- eller bremseforskelle.
Holdebremse
En holdebremse kan opretholde en stationær motorposition, når det elektriske drejningsmoment fjernes. Lodrette akser kræver ofte denne funktion.
Bremsespændingen, ledningsføringen, udløsningsadfærden og controllersekvensen bør kontrolleres.
Skaft dimensioner
Akseldiameter og aksellængde skal passe til koblingen, gearkassen, remskiven eller anden mekanisk transmission.
Flange dimensioner
Motormontering afhænger normalt af flangemønsteret, boltafstand, pilotdiameter og overordnede motordimensioner.
Konnektor arrangement
Strøm- og feedbackstik kan placeres forskelligt mellem modelfamilier eller produktgenerationer. Stikorientering kan også påvirke kabelføring og kabinetlayout.
Kølearrangement
Nogle motorer er afhængige af naturlig køling, mens andre kan bruge yderligere kølearrangementer afhængigt af produktdesignet.
| Interface | Hvad skal verificeres | Hvorfor det betyder noget |
|---|---|---|
| Bremse | Bremsetype og spænding | Holde- og kontrolkompatibilitet |
| Aksel | Diameter, længde, kilespor, hvor det er relevant | Mekanisk kobling |
| Flange | Montagemål og pilot | Fysisk installation |
| Strømstik | Stiktype og benkonfiguration | El-installation |
| Feedback-stik | Encoder interface og ledninger | Lukket sløjfe drift |
| Køling | Kølemetode og installationskrav | Termisk ydeevne |
Hvorfor monteringsdimensioner betyder noget i udskiftningsprojekter
Industrielle maskiner er ofte designet omkring faste monteringspunkter. En udskiftningsmotor med forskellige overordnede dimensioner kan kræve mekanisk redesign, selv når de elektriske klassificeringer er acceptable.
Hvorfor forbindelsesorientering er vigtig
Kabelføring er ofte begrænset af beskyttelsesdæksler, maskinafskærmninger, bevægelige komponenter og skabsvægge. Konnektorens orientering kan derfor påvirke installationens praktiske funktion.
Tidspunkt for udløsning af bremse
For lodrette akser skal bremseudløsning og generering af motormoment koordineres. Frigørelse af bremsen for tidligt eller fjernelse af motordrejningsmoment, før bremsen aktiveres, kan resultere i uønsket aksebevægelse.
Hvordan bør forskellige servoproduktgenerationer evalueres?
Industrielt automationsudstyr forbliver ofte i drift i mange år. Som følge heraf kan ingeniører og vedligeholdelsesteams få brug for nyere og etablerede produktgenerationer til forskellige maskiner.
Relaterede produktfamilier kan dele lignende funktioner, mens de er forskellige i dimensioner, feedbackmuligheder, drevkompatibilitet, kommunikationsarkitektur eller tilgængeligt tilbehør.
Etablerede motorfamilier
Ældre automationssystemer kan fortsætte med at fungere pålideligt i årevis. Når en udskiftning er nødvendig, giver det originale materialenummer værdifuld information om den installerede konfiguration.
Nyere motorfamilier
Nyere produktfamilier kan give forskellige husdimensioner, feedbackmuligheder, kølemetoder eller integrationsfunktioner.
Disse produkter kan være særdeles velegnede til nye projekter, mens de ikke nødvendigvis er direkte mekaniske erstatninger for ældre motorer.
Hvorfor modelkoder betyder noget
Industrielle modelnumre kan kode vigtige konfigurationsoplysninger. En lille suffiksforskel kan skelne mellem feedback, bremse, vikling, montering eller andre muligheder.
| Sammenligningspunkt | Hvad skal man tjekke | Udskiftningsrisiko, hvis ignoreret |
|---|---|---|
| Motor familie | Original og foreslået familie | Forskellig teknisk arkitektur |
| Modelnummer | Komplet materialenummer | Forkert konfiguration |
| Feedback | Encoder- eller resolverspecifikation | Drive-inkompatibilitet |
| Bremse | Bremsemulighed og spænding | Kontrol- eller holdeproblemer |
| Montering | Flange og aksel dimensioner | Konflikt i mekanisk installation |
| Drive forhold | Kompatibel drevfamilie | Forkert servosystemkombination |
Udskiftning betyder ikke altid identisk hardware
En forældet eller utilgængelig model skal muligvis evalueres i forhold til en senere produktfamilie. I den situation bør sammenligningen dække elektriske, mekaniske, feedback-, software-, kontrol- og kommunikationsegenskaber.
Når det er nyttigt at beholde den samme produktfamilie
Når en maskine indeholder flere akser fra den samme etablerede platform, kan opretholdelse af det samme økosystem forenkle konfiguration og håndtering af reservedele.
When a different family may be appropriate
En nyere maskine eller en større kontrolsystemopgradering kan give mulighed for at bruge en anden servoplatform. Dette bør behandles som en systemteknisk beslutning snarere end en simpel produktsubstitution.
Hvilke industrielle applikationer har brug for High-Response Motion?
Servosystemer er særligt relevante, hvor en maskine har brug for gentagelig bevægelse, høj acceleration, koordinerede akser eller nøjagtig positionering.
Indeksering, filmfremføring, skæring, forsegling, påfyldning og synkroniseret produkthåndtering.
Fremføringsakser, positionering, koordineret bevægelse og præcisionsmekanisk kontrol.
Flerakset bevægelse, der kræver koordineret hastighed, position og drejningsmomentrespons.
Rullesynkronisering, registrering, oprulning, opskæring og spændingsrelateret bevægelse.
Gentagelig positionering til isætning, fastgørelse, dispensering, presning og inspektion.
Indeksering, overførselssystemer, løft, pick-and-place og automatiseret positionering.
Emballage
Pakkemaskiner er ofte afhængige af præcis timing. Et produkt skal ankomme til det rigtige sted, mens en anden akse udfører skæring eller tætning.
Servosystemet hjælper med at koordinere disse handlinger gennem synkroniserede bevægelseskommandoer.
Værktøjsmaskiner
Værktøjsmaskiner kan kræve præcis fremføringsbevægelse og gentagelig positionering. Servoakser kan drive kugleskruer, drejeborde eller andre positioneringsmekanismer.
Robotik
Robotsystemer er afhængige af, at flere akser bevæger sig sammen i henhold til en planlagt bane. Controlleren håndterer den overordnede koordination, mens hvert servodrev regulerer sin lokale motor.
Udskrivning og konvertering
Udskrivnings- og konverteringsudstyr kræver ofte nøjagtige forhold mellem valser og forarbejdningssektioner. Hastighedsforskelle kan påvirke registrering og materialehåndtering.
Monteringsautomatisering
Monteringsmaskiner gentager ofte korte bevægelser med høj frekvens. Konsekvent acceleration, deceleration, positionering og drejningsmomentrespons kan derfor være vigtigt.
Materialehåndtering
Automatiseret håndteringsudstyr kan kræve hurtig bevægelse efterfulgt af kontrolleret stop. Belastningen kan også variere fra en cyklus til en anden.
| Anvendelse | Typisk bevægelseskrav | Vigtigt udvalgsområde |
|---|---|---|
| Emballage | Indeksering og synkronisering | Positionskontrol og kommunikation |
| Værktøjsmaskiner | Præcis foderbevægelse | Feedback og dynamisk respons |
| Robotik | Fleraksede baner | Synkronisering og positionskontrol |
| Trykning | Rullesynkronisering | Hastighedsregulering og koordinering |
| Forsamling | Hurtige gentagelige bevægelser | Acceleration og afviklingsadfærd |
| Materialehåndtering | Hurtig overførsel og kontrollerede stop | Moment, inerti, bremsning |
Ansøgningen bestemmer den tekniske prioritet. En højhastigheds-pakkeakse kan have brug for hurtig respons, mens en tung overførselsakse kan lægge større vægt på maksimalt drejningsmoment og inertihåndtering.
Hvad skal købere tjekke, før de bestiller en erstatning?
Udskiftningsprojekter er ofte mere krævende end indkøb af nyt udstyr, fordi det nye produkt skal passe til en eksisterende maskin- og styrearkitektur.
Tjek det komplette modelnummer
Det fulde materialenummer er normalt mere nyttigt end et forkortet produktnavn. Det hjælper med at skelne den nødvendige spænding, feedback, bremse, vikling eller mekanisk konfiguration.
Tjek motorens typeskilt
Registrer effekt, drejningsmoment, hastighed, strøm, spænding, feedbackinformation, bremseinformation og det komplette modelnummer.
Tjek det eksisterende drev
Bekræft drevmodellen, nominel strøm, forsyningsspænding, styreplatform, feedback-interface, kommunikationsmulighed og installeret tilbehør.
Tjek controlleren
Identificer PLC'en, CNC'en, robotcontrolleren eller bevægelsescontrolleren, og bestem, hvordan den kommunikerer med det eksisterende drev.
Tjek den mekaniske grænseflade
Mål akseldimensioner, flangedimensioner, boltmønster, pilotdimensioner og tilgængelig installationsplads.
Tjek kabelføring
Strømkabler og feedbackkabler skal verificeres for stiktype, længde, routing, afskærmning og bentildeling, hvor det er relevant.
| Udskiftningstjek | Information påkrævet | Årsag |
|---|---|---|
| Motormodel | Komplet materialenummer | Identificerer den nøjagtige konfiguration |
| Drive model | Komplet model og muligheder | Bekræfter kontrolkompatibilitet |
| Feedback | Encoder- eller resolveroplysninger | Sikrer lukket sløjfe-kompatibilitet |
| Bremse | Bremsemulighed og spænding | Understøtter korrekt holdefunktion |
| Mekanisk pasform | Aksel, flange, dimensioner | Bekræfter fysisk installation |
| Meddelelse | PLC eller controller interface | Vedligeholder maskinintegration |
Hvorfor fotografier kan hjælpe
Navnepladefotografier kan gøre modelidentifikation nemmere, især når den trykte kode er lang eller indeholder flere konfigurationssegmenter.
Billeder af stik og monteringsarrangementer kan også hjælpe med at identificere mekaniske og elektriske forskelle.
Hvorfor den oprindelige ansøgning skal beskrives
At vide, at en motor bruges på en pakkelinje, værktøjsmaskine, robot eller transportør giver kontekst for drejningsmoment, hastighed, bremsning og kontrolkrav.
Hvorfor udskiftning ikke bør være baseret på udseende
To servomotorer kan se ens ud, mens de har forskellige feedbacksystemer, akseldimensioner, monteringskonfigurationer eller drevkompatibilitet.
- Optag den installerede model:Fang de komplette motor- og drevmodelnumre.
- Rekord tekniske vurderinger:Bekræft spænding, strøm, drejningsmoment, effekt og hastighed.
- Identificer feedback:Optag encoder eller resolver type og grænseflade.
- Tjek bremsekonfiguration:Bekræft, om der er monteret en holdebremse.
- Bekræft dimensioner:Sammenlign aksel, flange, montering og overordnede dimensioner.
- Bekræft kommunikation:Tjek PLC-, CNC- eller motion-controller-kompatibilitet.
- Gennemgå ansøgningen:Beskriv de faktiske krav til maskindrift og bevægelse.
- Bekræft den foreslåede model:Bekræft den komplette produktkonfiguration før bestilling.
Hvordan kan en leverandør hjælpe med modelbaseret sourcing?
For industrielt automationsudstyr med mærkevarer kan en leverandør tilføre værdi ved at hjælpe købere med at identificere den korrekte model og kontrollere kompatibilitet, før ordren afsluttes.
Model identifikation
Det originale materialenummer kan kontrolleres i forhold til den ønskede produktfamilie og applikation.
Dette er især nyttigt, når kunden kender den installerede maskinmodel, men er usikker på, hvilken servokomponent der kræves.
Kontrol af konfiguration
En leverandør kan hjælpe med at sammenligne vigtige tekniske detaljer såsom motorklassificering, feedback, bremse, montering og relaterede drevkrav.
Udskiftningsindkøb
Vedligeholdelsesteams har ofte brug for komponenter til maskiner, der har været i drift i årevis. Det ønskede produkt kan tilhøre en etableret produktfamilie frem for den nyeste serie.
En modelfokuseret sourcingproces kan derfor være mere nyttig end en generisk anbefaling til en ny produktfamilie.
Krydstjek ansøgningsoplysninger
Når det originale modelnummer er ufuldstændigt, kan applikationsoplysningerne give yderligere kontekst.
- Maskintype:Identificer udstyret og aksefunktionen.
- Motor information:Angiv nominelt drejningsmoment, hastighed, spænding, strøm og model.
- Drevoplysninger:Angiv den aktuelle drevmodel og styreplatform.
- Feedback:Bekræft koder- eller resolverarrangementet.
- Mekaniske data:Angiv oplysninger om aksel, flange, dimensioner og montering.
- Kontrolsystem:Identificer PLC, CNC eller motion controller.
Hvorfor leverandørstyret verifikation er vigtig
Industrielle produktkoder kan være svære at fortolke uden den komplette tekniske kontekst. En model, der ser korrekt ud i et søgeresultat, kan have en anden feedback-grænseflade, bremsemulighed eller mekanisk konfiguration.
Verifikation før forsendelse kan derfor forhindre undgåelige installationsproblemer.
Nye projekter kontra erstatningsprojekter
For en ny maskine kan leverandøren gennemgå det ønskede drejningsmoment, hastighed, feedback, controller og miljø.
For en eksisterende maskine giver den originale model og navnepladeoplysninger generelt det stærkeste udgangspunkt.
| Projekttype | Mest nyttig information | Leverandørfokus |
|---|---|---|
| Ny maskine | Bevægelsesprofil og belastningskrav | Produktmatchning og konfiguration |
| Rutinemæssig udskiftning | Komplet original model | Præcis modelidentifikation |
| Ældre maskine | Navneskilt og anvendelsesdetaljer | Etableret produkt-familie sourcing |
| Kontrol opgradering | Eksisterende system plus ny controller | Drive og kommunikationskompatibilitet |
Hvilke almindelige indkøbsfejl bør undgås?
Indkøbsfejl kan skabe unødvendige forsinkelser, når en servokomponent er teknisk tæt på det påkrævede produkt, men faktisk ikke er kompatibel.
- Brug af et forkortet modelnummer:Manglende suffiksoplysninger kan skjule vigtige konfigurationsforskelle.
- Matcher kun den nominelle effekt:Moment, hastighed, feedback, bremse og dimensioner har også betydning.
- Ignorerer det installerede drev:Motordrevets kompatibilitet bør kontrolleres, før du vælger en udskiftningsmotor.
- Ignorerer feedback:Encoder- eller resolverforskelle kan forhindre korrekt lukket sløjfedrift.
- Ignorer monteringsgrænsefladen:Aksel- og flangeforskelle kan forhindre fysisk installation.
- Ignorerer controlleren:Et teknisk egnet drev understøtter muligvis ikke det eksisterende kommunikationssystem.
- Ignorerer bremsen:En manglende eller anderledes bremse kan påvirke den vertikale aksedrift.
- Forudsat at den nyeste model er den direkte erstatning:Senere produktgenerationer kan have forskellige tekniske grænseflader.
Modelnummerproblemet
Lange industrielle modelnumre er svære at huske, men hver sektion kan indeholde nyttige konfigurationsoplysninger. Når du anmoder om en erstatning, skal den komplette kode gives, når det er muligt.
Strømvurderingsproblemet
Kraft er let at sammenligne, men det beskriver ikke den komplette bevægelsesevne.
En maskine, der kræver et højt spidsmoment, kan have brug for en anden motor og drev end en maskine med samme gennemsnitlige effekt, men en mere jævn belastningsprofil.
Kompatibilitetsproblemet
Motor og drev skal behandles som et matchet par, medmindre den foreslåede kombination er blevet teknisk verificeret.
Dokumentationsproblemet
Udskiftningsprojekter involverer ofte gamle maskiner, hvis originale dokumentation er ufuldstændig. Navnepladefotos, kabinetfotos, ledningsdiagrammer og maskinapplikationsoplysninger kan hjælpe med at genopbygge den nødvendige konfiguration.
Antagelsesproblemet
"Samme serie" betyder ikke nødvendigvis "samme specifikation." Relaterede produkter kan have forskellige viklingskonfigurationer, feedbackmuligheder, bremser, stik eller mekaniske dimensioner.
Hvilken information skal en professionel specifikation indeholde?
En professionel servospecifikation bør give tilstrækkelig information til, at ingeniør- og indkøbsteams kan identificere det passende produkt uden at stole på antagelser.
| Specifikationskategori | Oplysninger, der skal defineres | Udvælgelse Formål |
|---|---|---|
| Maskinanvendelse | Maskintype og aksefunktion | Definerer bevægelseskrav |
| Motor | Model, drejningsmoment, hastighed, spænding, strøm | Definerer motorens kapacitet |
| Køre | Model, spænding, strøm, muligheder | Definerer strøm- og kontrolkompatibilitet |
| Feedback | Encoder eller resolver type | Sikrer lukket sløjfe-kompatibilitet |
| Bevægelsesprofil | Hastighed, acceleration, deceleration, rejse, cyklus tid | Definerer dynamiske krav |
| Indlæs | Masse, inerti, friktion, ydre kraft | Bestemmer drejningsmomentkravet |
| Bremse | Bremsetilstedeværelse og spænding | Understøtter holde- og sikkerhedsfunktioner |
| Mekanisk interface | Aksel, flange, monteringsmål | Bekræfter fysisk pasform |
| Meddelelse | PLC-, CNC- eller motion-netværksgrænseflade | Sikrer automatiseringsintegration |
| Miljø | Temperatur, luftfugtighed, vibrationer, installationsforhold | Bekræfter anvendelsesegnethed |
Start med applikationen
Identificer, hvad aksen rent faktisk gør. "Servomotor til automatiseret udstyr" er for bred. En mere nyttig beskrivelse forklarer kravene til bevægelse, belastning, hastighed, acceleration og kontrol.
Angiv de komplette motordata
Motoreffekt, drejningsmoment, hastighed, strøm, spænding, feedback og bremseoplysninger bør inkluderes, hvor det er tilgængeligt.
Angiv de komplette drevdata
Drevmodellen, forsyningsspændingen, nominel strøm, kommunikationsmulighed, feedback-interface og installeret tilbehør skal dokumenteres.
Definer bevægelsescyklussen
Angiv accelerationstid, decelerationstid, driftshastighed, rejsedistance, dvæletid og gentagelsesfrekvens.
Definer den mekaniske belastning
Masse, inerti, gearkasseforhold, skruestigning, remskivedimensioner, friktion og ekstern proceskraft kan alle påvirke valget.
Definer miljøforholdene
Omgivelsestemperatur, skabstemperatur, vibrationer, fugtighed, støv og installationsposition bør tages i betragtning.
Definer erstatningsbegrænsninger
For en eksisterende maskine skal specifikationen identificere, hvilke komponenter der skal forblive uændrede. Dette kan omfatte controller, kabinet, kabler, gearkasse, kobling og monteringsstruktur.
- Identificer aksen:Beskriv dens funktion og maskinposition.
- Registrer det installerede produkt:Optag komplette motor- og drevmodelnumre.
- Rekordvurderinger:Bekræft drejningsmoment, hastighed, strøm, spænding og effekt.
- Identificer feedback:Bekræft encoder- eller resolverkonfiguration.
- Gennemgå mekaniske grænseflader:Kontroller aksel, flange, montering og overordnede dimensioner.
- Definer bevægelse:Registrer hastighed, acceleration, deceleration, rejse og cyklustid.
- Definer kommunikation:Identificer controlleren og netværksarkitekturen.
- Gennemgå bremsning:Kontroller kravene til regenerativ bremsning og holdebremse.
- Gennemgå miljø:Bekræft temperatur, fugtighed, vibrationer og installationsforhold.
- Bekræft endelig model:Krydstjek den komplette konfiguration før køb.
Hvad skal købere give til en leverandør?
- Komplet materialenummer:Angiv den fulde modelkode fra typeskiltet.
- Navneskilt billede:Medtag et tydeligt billede, hvor det er tilgængeligt.
- Drev model:Angiv oplysninger om det tilsvarende drev eller eksisterende styreskab.
- Maskinanvendelse:Forklar aksefunktionen og maskinprocessen.
- Mekaniske dimensioner:Angiv oplysninger om aksel og montering til udskiftningsprojekter.
- Feedbackoplysninger:Identificer encoder, resolver eller andre feedbackdetaljer.
- Styringsarkitektur:Identificer PLC, CNC, motion controller og kommunikationsgrænseflade.
Disse oplysninger giver en leverandør mulighed for at udføre et mere meningsfuldt produkttjek. Det hjælper også med at skelne nøjagtige udskiftninger fra alternative konfigurationer, der kan kræve yderligere ingeniørarbejde.
Ofte stillede spørgsmål
Hvad bruges et Rexroth Servo-system til?
Servosystemer bruges i industrimaskiner, der kræver kontrolleret hastighed, drejningsmoment, positionering eller koordineret bevægelse. Typiske anvendelser omfatter emballage, værktøjsmaskiner, robotteknologi, print, montage og automatiseret materialehåndtering.
Er en servomotor det samme som et servodrev?
Nej. Motoren producerer mekanisk drejningsmoment, mens servodrevet leverer kontrolleret elektrisk strøm og styrer strøm-, feedback-, beskyttelses- og kommunikationsfunktioner.
Hvorfor er feedback påkrævet?
Feedback giver information om faktisk motorposition eller hastighed. Kontrolsystemet sammenligner den faktiske bevægelse med den kommanderede bevægelse og foretager korrektioner.
Hvilken information er vigtigst, når du vælger en servomotor?
Nøgleoplysninger omfatter kontinuerligt drejningsmoment, spidsmoment, hastighedsområde, belastningsinerti, driftscyklus, feedbacktype, bremsemulighed, forsyningskrav, monteringsdimensioner og controllerkompatibilitet.
Er motorkraft nok til at vælge en servo?
Nej. Strøm er kun én parameter. Den faktiske bevægelsesprofil, kontinuerlige og maksimale drejningsmoment, hastighed, inerti, feedback, bremse, mekanisk grænseflade og drevkompatibilitet bør også kontrolleres.
Hvad er maksimalt drejningsmoment?
Topdrejningsmoment er motorens kortvarige drejningsmomentevne. Det er især vigtigt under acceleration, hurtig bakning og midlertidige belastningsforstyrrelser.
Hvorfor betyder belastningsinerti noget?
Høj inerti kræver mere drejningsmoment for at accelerere eller decelerere. Det kan derfor påvirke motordimensionering, drivkapacitet, bremsekrav og servotuning.
Hvad er forskellen mellem inkrementelle og absolutte indkodere?
Inkrementale encodere giver pulsbaseret bevægelsesinformation, mens absolutte encodere giver defineret positionsinformation. Det passende valg afhænger af maskinstyringsarkitekturen og positionskravene.
Kan en eksisterende servomotor udskiftes med en nyere model?
Potentielt, men udskiftningen skal kontrolleres for elektrisk, mekanisk, feedback, bremse, drev, controller og kommunikationskompatibilitet. Et nyere produkt er ikke automatisk en direkte erstatning.
Hvorfor er det komplette modelnummer vigtigt?
Industrielle modelnumre kan skelne mellem feedback, bremse, montering, vikling, spænding eller andre konfigurationsdetaljer. En forkortet kode giver muligvis ikke nok information til at identificere det nøjagtige produkt.
Hvad skal kontrolleres ved udskiftning af en servomotor?
Tjek den komplette model, motorklassificeringer, feedbacksystem, bremse, aksel, flange, konnektorarrangement, drevkompatibilitet, controller-interface, kabler og installationsdimensioner.
Kan en servomotor arbejde med forskellige drev?
Kun når det foreslåede drev understøtter motorens elektriske mærker, feedbackteknologi, kontrolkrav og andre grænseflader. Kompatibilitet skal verificeres ud fra de komplette tekniske specifikationer.
Hvad er formålet med en holdebremse?
En holdebremse holder motoren stationær, når det elektriske drejningsmoment fjernes. Det er især nyttigt på lodrette akser, hvor tyngdekraften ellers kunne forårsage bevægelse.
Erstatter en holdebremse dynamisk bremsning?
Ikke nødvendigvis. En holdebremse er normalt beregnet til at holde lasten i ro. Dynamisk stop kan være afhængig af servodrevet, bremsemodstanden, det regenerative system eller en anden specificeret metode.
Hvorfor har aksel- og flangedimensioner betydning?
Motoren skal fysisk tilsluttes maskinen. Forskelle i akseldiameter, aksellængde, flangemønster eller pilotdimensioner kan forhindre direkte installation, selv når de elektriske klassificeringer stemmer overens.
Hvilke kommunikationssystemer kan bruges med servodrev?
Den nøjagtige grænseflade afhænger af det valgte drev og automatiseringssystem. Industrielle feltbus- og industrielle Ethernet-teknologier kan bruges til bevægelseskommandoer, statusinformation, diagnostik og koordineret kontrol.
Kan servosystemer bruges i pakkemaskiner?
Ja. Emballeringsudstyr bruger ofte servoakser til indeksering, fremføring, skæring, forsegling, registrering og synkroniseret bevægelse.
Kan servomotorer bruges i værktøjsmaskiner?
Ja. Servosystemer bruges almindeligvis til fodrings- og positioneringsfunktioner, hvor kontrolleret bevægelse og repeterbarhed er vigtig.
Hvorfor kan en servoudskiftning fejle, selvom strømmen er den samme?
Udskiftningen kan variere i drejningsmoment-hastighedskarakteristika, feedback, bremse, akseldimensioner, flangedimensioner, konnektorer, drevkompatibilitet eller kommunikation. Matchende magt alene etablerer ikke ækvivalens.
Hvilke oplysninger skal en køber sende til en leverandør?
De mest nyttige oplysninger omfatter det komplette modelnummer, navnepladefoto, installeret drevmodel, maskinapplikation, drejningsmoment og hastighedskrav, feedbacktype, bremsekonfiguration, mekaniske dimensioner og controller eller kommunikationsgrænseflade.
Kan en leverandør hjælpe med at identificere en ældre servokomponent?
Ja. En leverandør kan bruge det komplette modelnummer, navnepladeoplysninger, fotografier og applikationsdetaljer til at hjælpe med at identificere det ønskede produkt og kontrollere den relevante konfiguration.
Skal den nyeste produktgeneration altid vælges?
Nej. For en ny maskine kan en nuværende produktfamilie være passende. For en eksisterende maskine kan den bedste løsning være den nøjagtige etablerede model eller en omhyggeligt verificeret udskiftning, der bevarer de eksisterende elektriske og mekaniske grænseflader.
Hvorfor skal motor og drev evalueres sammen?
Drevet skal levere den nødvendige strøm og fortolke motorens feedback korrekt. Motor- og drevkompatibilitet påvirker direkte kontrolydelsen og idriftsættelsen.
Hvad gør et servovalg teknisk pålideligt?
Pålideligt servovalg begynder med maskinen, ikke med et produktnavn. Maskinen bestemmer, hvordan aksen skal bevæge sig, hvor meget drejningsmoment der kræves, hvor hurtigt aksen skal accelerere, hvor ofte den vender, og hvor nøjagtigt den skal følge den beordrede bane.
Derfra skal motor og drev vælges som et koordineret par. Kontinuerligt drejningsmoment bestemmer vedvarende drift, spidsmoment bestemmer kortvarig dynamisk kapacitet, og hastighed definerer det anvendelige driftsområde. Belastningsinerti, tyngdekraft, transmissionsforhold og proceskræfter bestemmer derefter det faktiske mekaniske behov.
Feedback tilføjer endnu et væsentligt lag. Encoder- eller resolverteknologi skal matche drevet, og den tilgængelige opløsning skal understøtte den nødvendige kontrolydelse. Samtidig er den mekaniske nøjagtighed fortsat vigtig, fordi slør, fleksibilitet, justering og transmissionsfejl kan begrænse den endelige positioneringsydelse.
Udskiftningsprojekter kræver endnu mere opmærksomhed på detaljer. Komplette modelnumre, motornavneskilte, drevoplysninger, konnektorarrangementer, bremsemuligheder, akseldimensioner, flangemønstre og kommunikationsgrænseflader skal alle verificeres, før udskiftningen godkendes.
Det er her, modelbaseret sourcing bliver praktisk for internationale købere. I stedet for at vælge en generisk servokomponent fra en bred produktkategori, er den mere pålidelige metode at identificere den nøjagtige påkrævede model og derefter verificere den i forhold til den eksisterende maskine eller den planlagte applikation.
For nyt udstyr kan valget begynde med drejningsmoment, hastighed, inerti, driftscyklus, feedback, controller og kommunikationskrav. Ved vedligeholdelses- og udskiftningsprojekter giver det originale materialenummer og navnepladeoplysninger generelt det stærkeste udgangspunkt.
Et velafstemt servosystem afhænger i sidste ende af, at flere lag arbejder sammen: motor, drev, feedback, controller, kommunikation, kabling, bremsning, mekanisk transmission og maskinstruktur.
For købere, der køber industrielt automationsudstyr med mærkevarer, er målet derfor ikke blot at identificere en servomotor, der ligner hinanden. Målet er at identificere en konfiguration, der er teknisk kompatibel med maskinen og praktisk til den påtænkte anvendelse.
Ved indkøb af enRexroth Servoprodukt, giver det komplette modelnummer, maskinapplikation, eksisterende drevinformation, feedbacktype, mekaniske dimensioner og controllerdetaljer en leverandør et meget stærkere grundlag for nøjagtig modelmatchning.
Har du brug for hjælp til at identificere den rigtige servomodel?
Mao Huileverer mærkevarer til industrielle automatiseringsprodukter og understøtter modelidentifikation, erstatningssourcing, tekniske specifikationstjek og applikationsbaseret produktmatchning. For den påkrævede model, navnepladeoplysninger eller maskinapplikationsoplysninger,kontakt os.