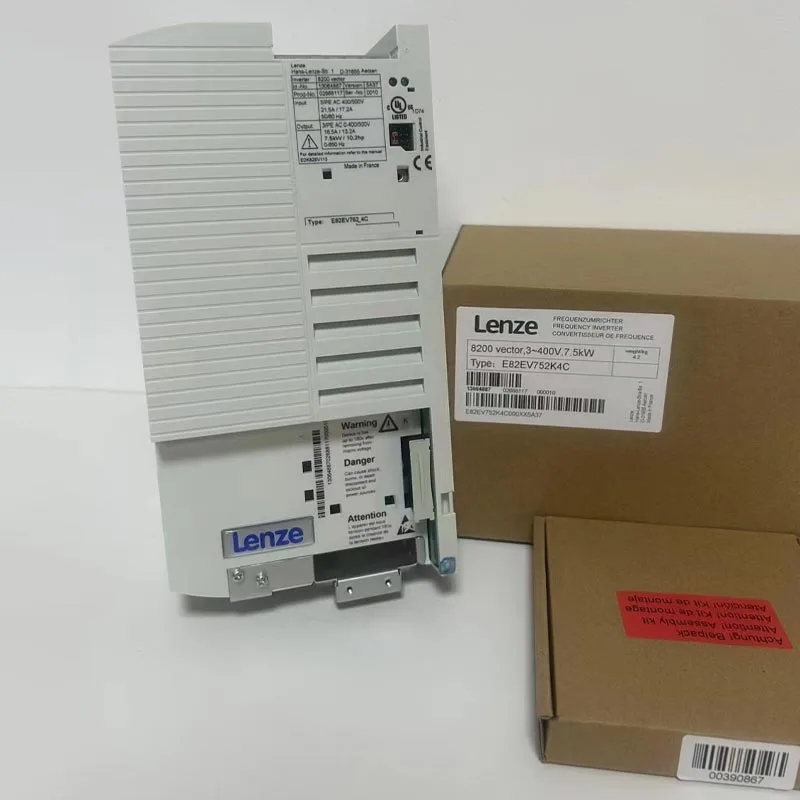
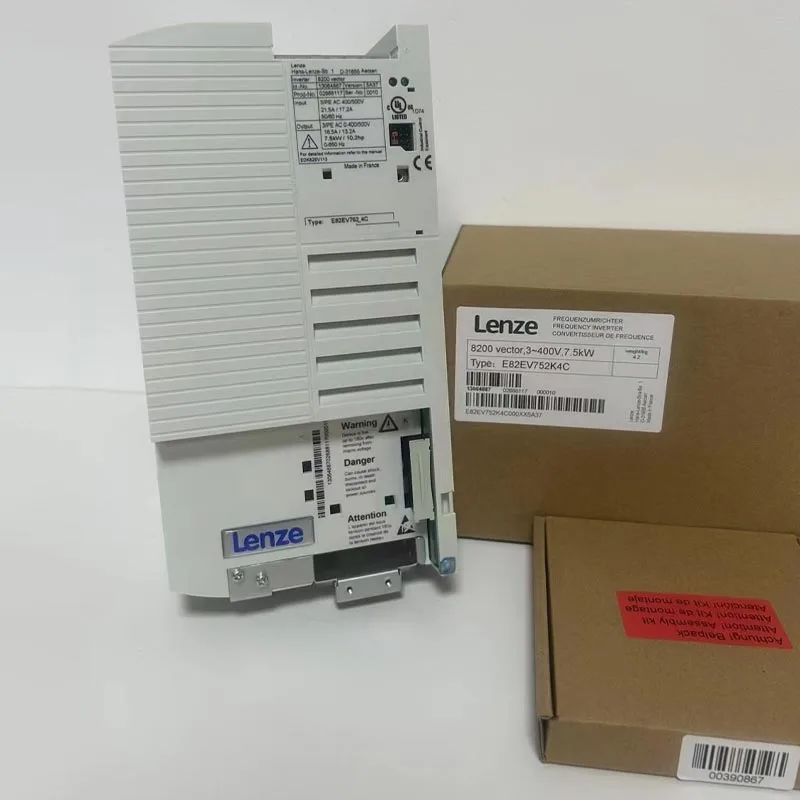
Lenze-inverterløsninger bruges i industrielle bevægelses- og motorstyringssystemer, hvor der kræves nøjagtig hastighedsregulering, kontrolleret acceleration, deceleration, momentstyring og integration med automationsudstyr. At vælge den rigtige inverter er ikke blot et spørgsmål om at matche motoreffekten. Ingeniører skal også overveje motortype, forsyningsspænding, udgangsstrøm, kontroltilstand, belastningskarakteristika, bremsekrav, kommunikationsarkitektur, miljøforhold, skabsbegrænsninger og idriftsættelsesprocedurer. Inverterteknologi kan anvendes på tværs af transportører, pumper, ventilatorer, emballageudstyr, værktøjsmaskiner, materialehåndteringssystemer og andet industrielt maskineri. Den mest pålidelige udvælgelsesproces starter med maskinens driftscyklus og motorkarakteristika og definerer derefter de nødvendige drivfunktioner, beskyttelse, kontrolgrænseflader og installationsbetingelser. For købere, der køber etablerede industrielle automationsprodukter, er nøjagtig modelidentifikation og applikationsmatchning særlig vigtig, fordi forskellige inverterfamilier kan have forskellige grænseflader, softwarefunktioner, dimensioner og installationskrav.
Indholdsfortegnelse
Klik på et emne for at springe direkte til afsnittet.
- 1. Hvorfor er motorstyring med variabel hastighed vigtig i industrielt udstyr?
- 2. Hvordan styrer en industriel frekvensomformer en motor?
- 3. Hvilke motor- og belastningskarakteristika skal evalueres?
- 4. Hvordan påvirker kontroltilstande maskinens ydeevne?
- 5. Hvad gør accelerations-, decelerations- og bremsefunktioner?
- 6. Hvordan kommunikerer en inverter med automationssystemer?
- 7. Hvilke beskyttelsesfunktioner bør overvejes?
- 8. Hvordan påvirker installationsmiljø og kabinetdesign valget?
- 9. Hvordan skal bremse-, regenererings- og decelerationsenergi styres?
- 10. Hvilke industrielle applikationer kan bruge drev med variabel hastighed?
- 11. Hvilke almindelige udvælgelsesfejl bør ingeniører undgå?
- 12. Hvordan skal eksisterende systemer udskiftes eller eftermonteres?
- 13. Hvad skal en professionel inverter-specifikation indeholde?
- 14. Ofte stillede spørgsmål
Hvorfor er motorstyring med variabel hastighed vigtig i industrielt udstyr?
Mange industrielle maskiner behøver ikke en motor for at køre med én fast hastighed under alle forhold. Transportører kan have behov for kontrolleret acceleration, pumper kan kræve forskellige flowforhold, ventilatorer kan reagere på skiftende procesbehov, og pakkemaskiner er ofte afhængige af koordineret bevægelse mellem flere akser eller stationer.
Traditionelle arrangementer med fast hastighed kan bruge mekaniske metoder til at tilpasse maskinens output, men et drev med variabel frekvens gør det muligt at styre motorens elektriske driftsforhold direkte.
Ved at ændre den leverede frekvens og spænding i henhold til den valgte styrestrategi, kan drevet regulere motorhastigheden og påvirke drejningsmomentproduktionen. Dette giver maskindesigneren en mere fleksibel måde at kontrollere bevægelser på uden udelukkende at stole på mekaniske transmissionsmetoder.
Den praktiske fordel er ikke blot at "skifte hastighed". Kontrolleret acceleration kan reducere mekanisk stød. Kontrolleret deceleration kan reducere pludselig belastning på koblinger og remme. Justerbar hastighed kan gøre det muligt for en proces at fungere ved den nødvendige produktionstilstand i stedet for at tvinge motoren til at køre kontinuerligt på et fast punkt.
Gør det muligt at justere motorhastigheden i henhold til maskinens krav og procesforhold.
Giver en defineret rampe fra stilstand til driftshastighed, hvilket reducerer pludselig mekanisk belastning.
Tillader maskinen at sænke farten i henhold til en defineret profil i stedet for at stoppe brat.
Giver en kontrolgrænseflade, der kan forbinde motordrift til PLC'er, HMI'er, sensorer og overvågningssystemer.
Hvorfor forskellige maskiner har brug for forskellig køreadfærd
En transportør, der bærer en stabil last, opfører sig anderledes end en hejs, ekstruder, centrifugalventilator eller højinertimaskine. Hver belastning skaber forskellige drejningsmoment-hastighedskrav.
Noget udstyr har brug for et højt startmoment. Nogle kræver relativt lavt drejningsmoment ved lav hastighed. Nogle skal accelerere en stor roterende masse og derefter bremse den gentagne gange.
Disse forskelle påvirker den relevante inverterklassificering og kontrolstrategi.
Hastighedskontrol og processtabilitet
I industriel automation er hastighed ofte direkte relateret til proceskvalitet. Transportørhastigheden påvirker afstanden. Pumpehastigheden påvirker flowet. Ventilatorhastigheden påvirker luftmængden. Rullehastigheden påvirker materialehåndteringen.
Et drev kan derfor blive en del af processtyringssløjfen i stedet for blot at være et motortilbehør.
Hvorfor motorstyring skal begynde med maskinen
Det første spørgsmål bør ikke være "Hvilken inverter har den rigtige kW-værdi?" Det bedre spørgsmål er "Hvad kræver maskinen af motoren?"
Svaret bør omfatte start-stop-frekvens, kontinuerlig driftshastighed, spidsmomentbehov, accelerationstid, decelerationstid, belastningsinerti, omgivende temperatur og kommunikationskrav.
Hvordan styrer en industriel frekvensomformer en motor?
En industriel inverter konverterer indgående elektrisk strøm til en styret udgang, der passer til den tilsluttede motor. I et konventionelt AC-drev involverer denne proces generelt ensretning, DC-link energilagring og kontrolleret omskiftning gennem et invertertrin.
Ensrettertrin
For et typisk AC-drev omdannes den indgående AC-forsyning først til DC. Ensrettertrinnet etablerer DC-bussen, der bruges af downstream-koblingskredsløbet.
Ensretterkonfigurationen afhænger af drevarkitekturen og forsyningsarrangementet.
DC forbindelse
DC-forbindelsen fungerer som den mellemliggende energisektion mellem indgangsensretteren og udgangs-omformertrinnet. Kondensatorer og andre komponenter hjælper med at stabilisere DC-spændingen og understøtter omskiftningsprocessen.
Inverter trin
Invertertrinnet bruger halvlederkontakter til at konvertere DC-link-effekt til en styret trefaset eller anden passende udgang. Ved at justere koblingsmønstre styrer drevet den spænding og frekvens, der påføres motoren.
Udgangsfrekvens
Motorhastighed i en AC-induktionsmotor er relateret til elektrisk frekvens og motorens antal poler. Ændring af udgangsfrekvensen ændrer derfor motorens driftshastighed.
Forholdet er ikke helt direkte, fordi slip- og belastningsforhold også påvirker den faktiske motorhastighed.
Spændingskontrol
Drevet styrer også motorspændingen. Spænding og frekvens skal koordineres for at etablere de ønskede magnetiske fluxforhold i motoren.
| Drive Stage | Hovedfunktion | Nøgleovervejelse |
|---|---|---|
| Indgangsensretter | Konverterer AC-forsyning til DC | Forsyningsspænding og indgangskonfiguration |
| DC forbindelse | Giver mellemliggende DC-energi | DC spænding, rippel, kapacitans, termiske forhold |
| Inverter bro | Skaber kontrolleret motoroutput | Skifteenheder, strømkapacitet, kontrolalgoritme |
| Styre processor | Beregner koblings- og motorstyringskommandoer | Kontroltilstand, feedback, softwarefunktioner |
| Beskyttelsessystem | Overvåger unormale elektriske forhold | Strøm, spænding, temperatur, fejllogik |
PWM skift
Pulsbreddemodulation bruges almindeligvis til at syntetisere den ønskede motorbølgeform. Halvlederkontakterne tænder og slukker ved en kontrolleret frekvens, hvilket producerer et pulsmønster, hvis effektive spænding og frekvens kan reguleres.
Omskiftningsmønsteret styres af drevets styreprocessor.
Motorisk feedback
Nogle applikationer fungerer uden en fysisk motorencoder. Drevet estimerer motorens adfærd ud fra elektriske målinger og dens kontrolalgoritme.
Andre applikationer kræver enkoderfeedback, når der er behov for større hastigheds- eller positionskontrol.
Open-loop og closed-loop drift
Open-loop kontrol bruger ikke en fysisk hastighedsfeedback-enhed. Lukket sløjfestyring bruger feedback fra en encoder eller en anden sensor til at forbedre reguleringen.
Den passende tilgang afhænger af den nødvendige nøjagtighed, dynamisk respons, motortype og maskinproces.
Drevet er derfor et kraftelektroniksystem kombineret med et styresystem. Kvaliteten af motorydelsen afhænger af både det elektriske effekttrin og kontrolalgoritmen.
Hvilke motor- og belastningskarakteristika skal evalueres?
Motoren og belastningen definerer de forhold, som drevet skal fungere under. Korrekt dimensionering kræver derfor mere information end motorens typeskilts effekt alene.
Motortype
Almindelige industrielle applikationer kan involvere asynkrone induktionsmotorer, permanentmagnetmotorer, synkronmotorer eller andre motorteknologier.
Drevet skal understøtte den valgte motortype og dens tilsvarende styremetode.
Motorspænding
Spændingen på motorens typeskilt skal svare til drevets udgang og det elektriske system. Et misforhold kan skabe forkerte driftsbetingelser.
Motorstrøm
Motorstrømmen er særlig vigtig, fordi frekvensomformerens udgangstrin generelt vælges i henhold til strømkapacitet såvel som effektklasse.
To motorer med samme nominelle effekt kan have forskellige nominelle strømme afhængigt af spænding, effektivitet, effektfaktor og motordesign.
Grundfrekvens
Motorens nominelle frekvens etablerer et vigtigt referencepunkt for drevprogrammering. Forholdet mellem spænding og frekvens under basispunktet påvirker tilgængeligt drejningsmoment.
Belastningsmoment
Momentkrav kan bredt opdeles i konstant drejningsmoment og variabel drejningsmoment adfærd, selvom rigtige maskiner kan være mere komplekse.
Transportører, hejseværker, blandere og ekstrudere kræver ofte et betydeligt drejningsmoment over et bredt hastighedsområde. Ventilatorer og centrifugalpumper kan opføre sig anderledes, fordi deres drejningsmomentbehov ændrer sig kraftigt med hastigheden.
Træghed
Belastningsinerti påvirker acceleration og deceleration. Store roterende masser kræver mere drejningsmoment og mere tid til at ændre hastigheden.
| Motor eller belastningsparameter | Hvorfor det betyder noget | Udvælgelsespåvirkning |
|---|---|---|
| Motorspænding | Definerer elektrisk kompatibilitet | Konfiguration af drevets input og output |
| Nominel strøm | Definerer motorens elektriske behov | Kør nuværende rating |
| Motorisk frekvens | Definerer driftsreferencepunkt | Frekvens og spændingsopsætning |
| Startmoment | Definerer opstartskrav | Køreoverbelastning og kontroltilstand |
| Belastningsinerti | Påvirker acceleration og deceleration | Rampeindstillinger og bremsearrangement |
| Driftshastighedsområde | Definerer det nødvendige motorstyringsområde | Overvejelser om kørselsalgoritme og motorkøling |
Startbetingelser
En transportør med et tungt belastet bånd kan kræve et betydeligt startmoment. En fan kan have meget forskellig opstartsadfærd. En maskinspindel kan kræve hurtig acceleration og præcis hastighedsregulering.
Drevet skal matches til den faktiske opstartstilstand i stedet for den gennemsnitlige driftstilstand.
Krav til overbelastning
Nogle applikationer kræver korte perioder med strøm over motorens kontinuerlige mærke. Drevet skal have en passende overbelastningsevne i den specificerede varighed.
Overbelastningsdata bør fortolkes omhyggeligt, fordi forskellige drevfamilier kan definere overbelastningsklassificeringer forskelligt.
Motorkøling ved lav hastighed
Standard selvkølede motorer bruger en tilsluttet ventilator, hvis køleevne falder ved lav motorhastighed. Hvis maskinen konstant har brug for højt drejningsmoment ved lav hastighed, kan det være nødvendigt med yderligere motorkøling.
Navnepladedata er afgørende
- Nominel spænding:Bekræft motorens specificerede driftsspænding.
- Nominel strøm:Brug motorstrømmen, når du sammenligner frekvensomformerens udgangsværdier.
- Nominel frekvens:Bekræft den nominelle frekvens for motoren.
- Nominel hastighed:Brug typeskiltets hastighed som reference ved idriftsættelse.
- Effektfaktor:Overvej motorens elektriske driftsegenskaber.
- Motortilslutning:Bekræft stjerne- eller deltakonfigurationen, hvor det er relevant.
Hvordan påvirker kontroltilstande maskinens ydeevne?
Forskellige applikationer kræver forskellige niveauer af motorstyringspræcision. En simpel transportør behøver måske ikke den samme kontrolstrategi som en højtydende positioneringsmaskine.
V/f kontrol
Spænding-til-frekvens-styring er en af de enkleste drevstyringsmetoder. Drevet opretholder et defineret forhold mellem udgangsspænding og frekvens.
Denne tilstand kan være velegnet til relativt simple hastighedskontrolapplikationer, hvor høj dynamisk drejningsmomentydelse ikke er påkrævet.
Sensorløs vektorkontrol
Sensorløs vektorstyring estimerer motorens adfærd og styrer flux og drejningsmoment mere uafhængigt end grundlæggende V/f-styring.
Det kan give bedre drejningsmomentkontrol ved lav hastighed og dynamisk respons uden at kræve en encoder i mange applikationer.
Vektorkontrol med lukket sløjfe
Lukket sløjfestyring bruger feedback fra en encoder eller en anden sensor. Dette kan forbedre hastighedsregulering og dynamisk respons, især i applikationer, hvor hastighedsnøjagtighed og belastningsforstyrrelsesrespons er vigtige.
Positionskontrol
Nogle drevplatforme kan understøtte positioneringsfunktioner gennem integrerede bevægelseskontrolfunktioner eller koordineret kommunikation med en controller på højere niveau.
Hvorvidt et drev alene kan udføre den nødvendige positionering afhænger af det specifikke produkt og applikationsarkitekturen.
| Kontroltilstand | Typisk karakter | Potentiel anvendelse |
|---|---|---|
| V/f | Simpelt spændings-frekvensforhold | Ventilatorer, pumper, basistransportører |
| Sensorløs vektor | Forbedret moment- og hastighedskontrol uden encoder | Transportører, blandere, almindelige maskiner |
| Lukket sløjfe vektor | Feedback-baseret hastighedsregulering | Højtydende hastighedsapplikationer |
| Positionskontrol | Koordinerede positions- eller bevægelsesfunktioner | Bevægelseskrævende maskineri |
Hvorfor kontroltilstand ændrer maskinens adfærd
Antag, at en transportør pludselig får en tungere belastning. Med enkel kontrol kan motorhastigheden falde mere mærkbart. En vektorstyringsstrategi kan reagere mere aggressivt ved at justere motorens momentproducerende strøm.
Den faktiske adfærd afhænger af drevets tuning, motormodel, kontrolindstillinger og belastningsforhold.
Motor identifikation
Nogle drivsystemer udfører motoridentifikation eller autotuning. Denne proces måler eller estimerer motorparametre, så kontrolalgoritmen kan skabe en mere nøjagtig intern motormodel.
Den korrekte idriftsættelsesprocedure afhænger af drivplatformen og motortypen.
Accelerationsrespons
Høj dynamisk ydeevne er ikke altid fordelagtig. En pakkemaskine kan have brug for hurtig acceleration, mens en lang transportør kan have brug for en glattere profil for at undgå ændringer i båndspændingen.
Kontroltilstanden bør derfor vælges efter procesadfærd i stedet for blot, fordi den tilbyder flere funktioner.
Hvad gør accelerations-, decelerations- og bremsefunktioner?
Accelerations- og decelerationsindstillinger bestemmer, hvor hurtigt motoren ændrer hastighed. Disse funktioner påvirker direkte maskinmekanikken og drevets elektriske opførsel.
Accelerationsrampe
En accelerationsrampe øger gradvist kommandofrekvensen i stedet for straks at springe til målværdien.
Dette reducerer pludselige drejningsmomentændringer og kan beskytte remme, koblinger, kæder, gear og andre transmissionskomponenter.
Decelerationsrampe
En decelerationsrampe reducerer gradvist motorhastigheden. Reduktion af hastigheden kan dog få motoren til at returnere mekanisk energi til det elektriske system.
Denne regenererede energi kan øge DC-link-spændingen inde i drevet.
Bremsemodstand
Når regenerativ energi skal spredes, kan en bremsemodstand omdanne den elektriske energi til varme. Drevets bremsetransistor og modstandsvalg skal matche applikationens energi- og driftscyklus.
DC indsprøjtning bremsning
Nogle drev kan injicere jævnstrøm i motoren for at skabe en bremseeffekt under visse standsningsforhold. Funktionen er applikationsspecifik og bør konfigureres i henhold til drevinstruktionerne.
Kyststop
Et friløbsstop fjerner drivmomentet og tillader motoren og maskinen at bremse naturligt. Dette er nyttigt, hvor en kontrolleret elektrisk deceleration ikke er påkrævet.
| Stopmetode | Motorisk adfærd | Typisk brug |
|---|---|---|
| Rampe stop | Frekvensen falder i henhold til et defineret tidspunkt | Generelt kontrolleret stop |
| Kyststop | Motoren mister drivmomentet og bremser naturligt | Lav-inerti eller ikke-kritiske stop |
| Bremsemodstand | Regenerativ energi spredes som varme | Høj inerti eller hurtig deceleration |
| DC bremsning | DC excitation skaber en bremseeffekt | Udvalgte applikationer til at stoppe og holde |
Anvendelser med høj inerti
Ventilatorer, centrifuger, store ruller, svinghjul og lignende maskineri kan lagre betydelig kinetisk energi. Hvis systemet forsøger at stoppe for hurtigt, kan den energi få DC-linkspændingen til at stige.
Drevet kan derfor gå ind i en beskyttende tilstand, medmindre passende bremsestyring er tilvejebragt.
Valg af bremsemodstand
Valg af bremsemodstand afhænger af modstandsværdi, nominel effekt, pulsvarighed, driftscyklus, drevkompatibilitet og termiske installationsforhold.
En modstand, der er elektrisk kompatibel til en kort hændelse, kan være uegnet til gentagne bremsecyklusser.
Regenerative systemer
Nogle applikationer drager fordel af regenerative drev, der returnerer bremseenergi til AC-forsyningen i stedet for at sprede den gennem en modstand.
Denne arkitektur er mere kompleks og vælges normalt, hvor applikationen har betydelig regenerativ drift.
Hvordan kommunikerer en inverter med automationssystemer?
Moderne industrielle drev fungerer ofte som knudepunkter i et større automatiseringssystem. Drevet kan modtage hastighedskommandoer fra en PLC, udveksle statusinformation med en HMI, sende alarmer til en overvågningsstyreenhed eller deltage i koordineret bevægelse.
Digitale ind- og udgange
Grundlæggende styring kan implementeres via digitale indgange til start, stop, frem, tilbage, nulstilling eller andre kommandoer.
Digitale udgange kan rapportere tilstande såsom driftsstatus, fejlstatus eller hastighedsrelaterede tilstande.
Analoge ind- og udgange
Analoge signaler kan repræsentere hastighedsreferencer, procesværdier eller andre kontinuerligt variable kommandoer. Et almindeligt arrangement bruger et 0–10 V eller 4–20 mA signal afhængigt af styresystemet.
Industrielle kommunikationsnetværk
Mere avancerede installationer bruger industrielle kommunikationsnetværk til at udveksle kontrol- og diagnoseinformation digitalt.
Afhængigt af drevfamilien og konfigurationen kan grænseflader omfatte fieldbus- og industrielle Ethernet-teknologier.
Parameter adgang
Kommunikation kan også give adgang til driftsparametre, fejlhistorik, statusord, overvågningsværdier og diagnostisk information.
| Interface | Typisk funktion | Anvendelse |
|---|---|---|
| Digital indgang | Diskret kontrolkommando | Start, stop, nulstil, retning |
| Digital udgang | Diskret statusindikation | Kører, fejl, klar tilstand |
| Analog indgang | Kontinuerlig proces eller hastighedsreference | Hastighedskommando, trykreference |
| Analog udgang | Kontinuerligt overvågningssignal | Hastighed eller aktuel feedback |
| Industrielt netværk | Digital kontrol og diagnostik | PLC integration og maskinkoordinering |
PLC integration
PLC'en kan sende en hastighedsreference og kontrolord, mens den læser faktisk hastighed, udgangsstrøm, status og fejlinformation fra drevet.
Denne digitale tilgang reducerer behovet for et stort antal fastkablede styresignaler og kan give større diagnostisk synlighed.
HMI og operatørinteraktion
En HMI kan vise drevstatus og driftsværdier, samtidig med at autoriseret personale kan ændre udvalgte parametre eller driftskommandoer.
Kritiske parametre bør beskyttes mod uautoriseret modifikation.
Netværksarkitektur
Når flere drev fungerer i én maskine, bør kommunikationsnetværket planlægges omhyggeligt. Enhedsadressering, kabelrouting, terminering, opdateringshastighed, kontrolforsinkelse og fejladfærd påvirker alle systemets pålidelighed.
Fjerndiagnostik
Moderne automationsarkitekturer bruger i stigende grad fjerndiagnosefunktioner. Drevalarmer og driftsdata kan hjælpe vedligeholdelsesteams med at identificere problemer uden straks at tage udstyret ud af drift.
Hvilke beskyttelsesfunktioner bør overvejes?
Et drev med variabel hastighed fungerer mellem den elektriske forsyning og motoren, så den har brug for beskyttelse på både effektelektronikniveau og motorstyringsniveau.
Overstrømsbeskyttelse
For høj strøm kan skyldes mekanisk overbelastning, kortslutning, motorfejl, forkerte motorparametre eller pludselige belastningsændringer.
Drevet overvåger udgangsstrømmen og kan reagere i henhold til dets beskyttelsesstrategi.
Overspændingsbeskyttelse
DC-link-spændingen kan stige på grund af forsyningsforstyrrelser eller regenerativ energi under deceleration. Drevet kan udløse en overspændingsreaktion, når DC-linket overskrider dets tilladte område.
Underspændingsbeskyttelse
Lav indgangsspænding kan påvirke drevdrift og motorydelse. Drevet overvåger dets DC-link og inputforhold og kan reagere i henhold til dets beskyttelseslogik.
Overtemperaturbeskyttelse
Strømhalvledere, køleplader, køleventilatorer og andre komponenter producerer varme under drift. Temperatursensorer kan overvåge kritiske områder og igangsætte en beskyttende reaktion, når grænserne overskrides.
Motor overbelastning
Motorens termiske opførsel afhænger af strøm, hastighed, køling og drift. Drevbaseret elektronisk overbelastningsbeskyttelse kan bruge motorstrøm og konfigurerede parametre til at estimere termisk belastning.
Jordfejls- og udgangsbeskyttelse
Drevet kan overvåge unormale strømforhold og detektere visse udgangsfejl. Eksterne beskyttelsesanordninger forbliver vigtige, fordi drevbeskyttelse ikke erstatter korrekt designet opstrømsbeskyttelse.
| Beskyttelsesfunktion | Mulig årsag | Drive Response |
|---|---|---|
| Overstrøm | Overbelastning, kortslutning, accelerationskrav | Alarm, strømbegrænsning eller trip |
| Overspænding | Regenerering eller forsyningsforstyrrelse | Trip, decelerationskontrol eller anden beskyttende handling |
| Underspænding | Forsyningsfald eller afbrydelse | Alarm, kontrolleret stop eller trip |
| Overtemperatur | Høj belastning, høj omgivelsestemperatur, kølefejl | Alarm eller beskyttende tur |
| Motor overbelastning | For høj vedvarende motorbelastning | Termisk beskyttelse eller tur |
| Udgangsfejl | Motorkabel eller motorfejl | Beskyttende nedlukning |
Beskyttelsesindstillinger kræver korrekte motordata
Beskyttelsesalgoritmer afhænger ofte af motorstrøm, effekt, spænding, frekvens, termiske karakteristika eller konfigurerede driftsgrænser.
Forkerte motordata kan derfor påvirke både ydeevne og beskyttelsesadfærd.
Ekstern beskyttelse er fortsat nødvendig
Et drevs interne beskyttelsesfunktioner fjerner ikke behovet for korrekt valgte opstrømsafbrydere, sikringer, afbrydelser, jordforbindelse og installationspraksis.
Det komplette elektriske system har brug for koordineret beskyttelse.
Sikker nedlukning
Sikkerhed på maskinniveau kan kræve kontrolleret drejningsmomentfjernelse, sikkerhedsindgange, nødstopkredsløb, interlocks eller dedikerede sikkerhedsklassificerede funktioner.
Sikkerheden bør udformes omkring maskinrisikovurderingen i stedet for udelukkende at stole på et standard start/stop input.
Hvordan påvirker installationsmiljø og kabinetdesign valget?
Den elektriske ydeevne afhænger til dels af, hvordan inverteren er installeret. Det samme drev kan opføre sig anderledes i et lille forseglet kabinet og et godt ventileret kontrolpanel.
Omgivelsestemperatur
Strømhalvledere genererer varme, og den omgivende temperatur bestemmer, hvor effektivt drevet kan sprede den.
Høj omgivelsestemperatur kan kræve strømreduktion eller yderligere køling afhængigt af produktspecifikationen.
Ventilation
Kabinets luftstrøm bør tillade varmen at bevæge sig væk fra drevet. Blokkede ventilationsåbninger, utilstrækkelig blæserkapacitet eller dårligt kabinetarrangement kan øge den indre temperatur.
Monteringsafstand
Drev kræver defineret afstand omkring ventilationsåbninger og varmegenererende overflader. De nøjagtige afstande afhænger af produktdesignet.
Højde
I højere højde falder lufttætheden, hvilket kan påvirke køleydelsen. Nogle drevinstallationer kræver nedsættelse over specificerede højder.
Støv og forurening
Industrielle miljøer kan indeholde ledende støv, tekstilfibre, olietåge, fugt eller kemiske kontaminanter. Krav til beskyttelse og vedligeholdelse af indkapsling bør afspejle forholdene på stedet.
| Installationstilstand | Potentiel effekt | Design Respons |
|---|---|---|
| Høj omgivelsestemperatur | Reduceret kølemargin | Termisk evaluering og mulig derating |
| Begrænset luftstrøm | Varmeakkumulering | Forbedre skabsventilation |
| Høj højde | Reduceret luftkølingsevne | Følg højderelaterede deratingkrav |
| Støv | Forurening af køleveje | Egnet indkapsling og vedligeholdelsesplan |
| Fugtighed | Elektrisk og korrosionsrisiko | Passende miljøbeskyttelse |
| Høj koblingsfrekvens | Yderligere tab og EMI | Korrekt parameter og kabeldesign |
EMC overvejelser
Højfrekvent switching skaber elektromagnetiske emissioner. Motorkabler, jordforbindelse, afskærmning, filtre og kabinetkonstruktion kan påvirke den elektromagnetiske kompatibilitet.
Lange motorkabler kan kræve særlig overvejelse, fordi kabelkapacitans kan påvirke udgangskredsløbet.
Motorkabellængde
Den maksimalt tilladte motorkabellængde afhænger af drevets design, koblingskarakteristika, motorisolering, kabelkonstruktion og eventuelt udgangsfilter eller reaktor.
Disse oplysninger bør kontrolleres i forhold til produktdokumentationen før installation.
Varmeafledning inde i skabet
Det er vigtigt at tage højde for den varme, der genereres ikke kun af drevet, men også af kontaktorer, strømforsyninger, bremsemodstande, PLC'er, transformere og andre komponenter.
Den samlede termiske belastning afgør, om kabinettet kræver ventilatorer, aircondition eller en anden kølestrategi.
Elektrisk afstand og ledninger
Strømledninger og kontrolledninger skal placeres korrekt. Adskillelse af følsom kommunikation og analog ledninger fra højstrømskoblingsveje kan reducere interferens.
Hvordan skal bremse-, regenererings- og decelerationsenergi styres?
Når en elektrisk motor decelererer, mister det roterende system ikke øjeblikkeligt sin kinetiske energi. Den energi skal et sted hen. Afhængigt af drevarkitekturen kan den spredes som varme eller returneres til det elektriske netværk.
Hvor regenerativ energi kommer fra
Regenerering forekommer almindeligvis, når belastningen driver motoren hurtigere end den beordrede elektriske hastighed. Deceleration med høj inerti og sænkende belastninger er typiske eksempler.
Motoren opfører sig derefter midlertidigt som en generator, der sender elektrisk energi tilbage mod drevets DC-link.
DC-link spændingsstigning
Uden en passende energistyringsvej hæver regenerativ energi DC-linkspændingen. Hvis spændingen overstiger drevets driftsgrænse, kan der forekomme en overspændingsudløsning.
Bremsemodstand
En bremsemodstand giver en kontrolleret vej for den regenererede energi. Bremsekredsløbet slår modstanden i drift, når DC-linkspændingen når den relevante tærskel.
Regenerativ bremsning
Regenerative drivsystemer kan returnere energi til AC-forsyningen. Dette er nyttigt, hvor regenerering forekommer hyppigt, eller hvor bremseenergi repræsenterer en væsentlig del af maskinens drift.
| Energiledelsesmetode | Grundprincip | Typisk anvendelsestilstand |
|---|---|---|
| Lang decelerationsrampe | Reducerer regenerativ kraft ved at forlænge stoptiden | Maskiner, der kan tåle langsommere standsning |
| Bremsemodstand | Omdanner regenerativ energi til varme | Gentagen eller hurtig deceleration |
| Regenerativ drift | Returnerer energi til AC-forsyning | Hyppig eller væsentlig regenerativ operation |
| Mekanisk bremse | Bruger fysisk friktion til at stoppe eller holde lasten | Hejseværker, sikkerhedshold, stationære lastforhold |
Løfteapplikationer
Hejseværker og løftesystemer kræver særlig opmærksomhed, fordi en ophængt last kan drive motoren under sænkning. Elektrisk regenerering og mekanisk fastholdelse er separate overvejelser.
En mekanisk bremse kan være nødvendig for at holde belastningen, når motoren er stoppet.
Maskiner med høj inerti
Centrifuger, store blæsere, ruller og svinghjulsdrevet udstyr kan lagre betydelig mekanisk energi.
Forsøg på at stoppe et sådant system hurtigt kan overskride drevets bremseevne, medmindre et passende energistyringssystem er installeret.
Bremsemodstand termisk design
Bremsemodstande kan blive varme under drift og har brug for passende ventilation og fysisk adskillelse fra varmefølsomme komponenter.
Modstandens driftscyklus skal beregnes ud fra maskinens faktiske driftsmønster.
Hvilke industrielle applikationer kan bruge drev med variabel hastighed?
Drev med variabel frekvens bruges på tværs af mange industrisektorer, fordi forskellige maskiner kræver kontrolleret motorhastighed og drejningsmoment.
Hastighedskontrol, styret acceleration, retningskontrol og koordinering med opstrøms eller nedstrøms maskineri.
Justerbar motorhastighed til procesflowkontrol, trykstyring og blød start.
Luftstrømskontrol med variabel hastighed og jævn acceleration til ventilations- og processystemer.
Kontrolleret hastighed, gentagelig acceleration, kommunikation med PLC'er og koordinering på tværs af maskinsektioner.
Start-stop-kontrol, synkroniseret bevægelse, bremsning og præcis transportørhastighedsstyring.
Hastigheds- og momentstyring til blandere, valser, ekstrudere, opviklingsudstyr og lignende industrimaskiner.
Transportørsystemer
Transportører kræver ofte jævn acceleration og deceleration. Pludselige drejningsmomentændringer kan forårsage remslip, produktustabilitet, mekanisk stød eller unødvendigt slid.
Når flere transportører arbejder sammen, kan hastighedsreferencer koordineres gennem PLC'en eller netværket.
Pumper
Pumpeapplikationer kræver ofte hastighedsvariationer i henhold til en procestilstand. Et drev kan modtage en reference fra en tryksensor, flowregulator eller PLC og justere motorhastigheden i overensstemmelse hermed.
Valget kræver stadig opmærksomhed på pumpetype og belastningsadfærd, fordi ikke alle pumper har identiske drejningsmomentegenskaber.
Fans
Ventilatorer kan have stærkt hastighedsafhængige momentkarakteristika. Variabel hastighedskontrol kan derfor give en fleksibel metode til at justere luftstrømmen.
Ventilatormotorapplikationer bør også tage hensyn til minimumshastighed, motorkøling og driftsområdet for den tilsluttede ventilator.
Emballeringsmaskiner
Emballeringsudstyr kan omfatte flere motorer, der fungerer i koordination. Drev kan have brug for hurtig respons, gentagelig hastighedskontrol, kommunikation med maskincontrolleren og præcise accelerationsprofiler.
Oprulnings- og afviklingssystemer
Viklemaskineri kan kræve koordineret hastigheds- og drejningsmomentkontrol, når rullediameteren ændres. Spændingskontrol kan involvere feedbacksensorer og mere avancerede kontrolstrategier.
Blandere og omrørere
Blandere kan præsentere skiftende drejningsmomentbehov, da produktets viskositet og procesbetingelser varierer. Højt startmoment og overbelastningsevne kan derfor være væsentlige udvælgelseskriterier.
Værktøjsmaskiner
Værktøjsmaskiner kan lægge større vægt på dynamisk respons og hastighedsnøjagtighed. Drivteknologien skal muligvis integreres med mere sofistikerede motion-control arkitekturer.
| Anvendelse | Typisk drevkrav | Vigtig udvælgelsesdetalje |
|---|---|---|
| Transportør | Kontrolleret acceleration og hastighed | Startmoment og bremsning |
| Pumpe | Variabel hastighed | Flow, tryk, motorkøling |
| Ventilator | Variabel hastighed | Belastningskurve og minimumshastighed |
| Pakkemaskine | Hurtig og gentagelig kontrol | PLC kommunikation og respons |
| Blander | Høj start- og overbelastningsevne | Momentprofil og procesvariation |
| Oprulningsmaskine | Koordinering af hastighed og moment | Feedback og spændingskontrolarkitektur |
Disse applikationer viser, hvorfor den samme inverter-klassificering ikke kan antages at passe til enhver maskine. Drevet skal tilpasses den mekaniske belastning, styrestrategi og driftscyklus.
Hvilke almindelige udvælgelsesfejl bør ingeniører undgå?
De mest almindelige drevvalgsfejl opstår, når ingeniøren ser på motorens nominelle effekt og stopper der. Et teknisk korrekt valg kræver en bredere gennemgang.
- Dimensionering kun ved kW:Krav til motorstrøm og applikationsoverbelastning kan være vigtigere end nominel effekt.
- Ignorerer belastningsmoment:En konstant drejningsmomentbelastning kan kræve et andet drevvalg end en variabel drejningsmomentbelastning.
- Ignorerer startbetingelser:Tunge opstartsbelastninger kan kræve yderligere strømkapacitet.
- Ignorerer bremsning:Høj inerti eller sænkende belastninger kan skabe betydelig regenerativ energi.
- Ignorer omgivende temperatur:Høje temperaturer kan kræve drevreduktion.
- Ignorerer motorkabellængden:Lange kabler kan påvirke isolationsbelastning og elektromagnetisk adfærd.
- Valg af den forkerte kommunikationsgrænseflade:Drevet skal matche PLC'en og netværksarkitekturen.
- Ignorerer motorkøling:Vedvarende højt drejningsmoment ved lav hastighed kan forårsage overophedning af motoren.
- Brug af forkerte motorparametre:Dårlige idriftsættelsesdata kan påvirke kontrol og beskyttelse.
- Ignorerer erstatningskompatibilitet:Et fysisk lignende drev har muligvis ikke tilsvarende terminaler, dimensioner, softwarefunktioner eller parameterstrukturer.
Problemet med kun strøm
To motorer vurderet til samme effekt kan have forskellige nominelle strømme og forskellige drejningsmomentkarakteristika. Drevet bør derfor vælges ved hjælp af motorens typeskilt og den faktiske belastningsprofil.
Fejlen med konstant drejningsmoment
En transportør, mixer eller ekstruder kan kræve højt drejningsmoment i hele hastighedsområdet. Valg af et drev, der primært er beregnet til variable drejningsmomentbelastninger, giver muligvis ikke den krævede overbelastningsydelse.
Bremse-eftertanke-problemet
Hvis en maskine har brug for hurtig deceleration, bør bremsekrav beregnes, før drevet bestilles. Tilføjelse af bremsehardware senere kan skabe problemer med panel og termisk layout.
Problemet med køle-eftertanke
Drev og motorkøling er forbundet, men ikke identiske. Et drev kan fungere inden for sine egne termiske grænser, mens motoren overophedes ved lav hastighed, fordi dens akselmonterede ventilator roterer for langsomt.
Problemet med kommunikationsmismatch
En maskine kan bruge et specifikt industrielt netværk. Hvis du vælger et drev uden at bekræfte den nødvendige kommunikationsmulighed, kan det tvinge unødvendige hardwareændringer senere.
Erstatnings-lig-ækvivalent-problemet
Ved udskiftning af en ældre inverter bør den nye enhed ikke udelukkende vælges fra den gamle effekt. Ingeniører bør sammenligne spændingsklasse, strøm, kontroltilstand, terminaler, dimensioner, bremsemetode, kommunikation, sikkerhedsfunktioner, software og motorkompatibilitet.
Hvordan skal eksisterende systemer udskiftes eller eftermonteres?
Udskiftning af en inverter i en eksisterende maskine kræver mere end at sammenligne to katalognumre. Det nye drev skal integreres i den eksisterende elektriske, mekaniske, kontrol- og sikkerhedsarkitektur.
Bekræft den eksisterende motor
Start med at kontrollere motorens typeskilt og de faktiske driftsforhold. Motorer kan være blevet udskiftet i maskinens levetid, så den installerede motor bør verificeres i stedet for udelukkende at stole på gammel dokumentation.
Registrer eksisterende parametre
Vigtige parametre kan omfatte motorspænding, strøm, frekvens, hastighed, accelerationstid, decelerationstid, minimumsfrekvens, maksimumfrekvens, kontroltilstand og beskyttelsesindstillinger.
Tjek fysiske dimensioner
Et udskiftningsdrev med den korrekte elektriske klassificering kan stadig mislykkes ved eftermonteringen, fordi skabspladsen er anderledes.
Monteringshuller, kabelindføring, ventilation, terminalposition og varmeafledning bør kontrolleres før fjernelse af den eksisterende enhed.
Kontroller input og output ledninger
Confirm incoming supply arrangement, motor terminals, control wiring, relay contacts, analog signals, digital signals, and communication cables.
Tjek kommunikation
Hvis det eksisterende drev kommunikerer med en PLC eller et overvågningssystem, skal du identificere protokollen og det nødvendige datakort før udskiftning.
Gennemgå sikkerhedsfunktioner
Moderne drev kan tilbyde sikkerhedsrelaterede funktioner, som det originale drev ikke havde. Eftermonteringen skal vurdere, hvordan de nye sikkerhedsfunktioner interagerer med maskinsikkerhedsarkitekturen.
| Eftermonteringsområde | Hvad skal verificeres | Muligt problem hvis ignoreret |
|---|---|---|
| Motor | Typeskilt og driftsdata | Forkerte strøm- eller kontrolindstillinger |
| Kabinet | Dimensioner og ventilation | Monterings- eller overophedningsproblemer |
| Ledningsføring | Strøm- og kontrolterminaler | Omkoblingsforsinkelser eller forkerte forbindelser |
| Meddelelse | Protokol, adressering, datakortlægning | PLC-integrationsfejl |
| Bremsning | Modstand, bremsetransistor, stoppetid | Overspænding under deceleration |
| Sikkerhed | Nødstop og sikkerhedsmomentfunktioner | Inkompatibel sikkerhedsarkitektur |
Parameterkonvertering
Forskellige drevfamilier organiserer parametre forskelligt. Selv når erstatningsproduktet tilbyder de samme funktionelle indstillinger, kan parameternumre og navngivning være anderledes.
En struktureret parameterkonverteringsliste kan reducere idriftsættelsestiden og forhindre utilsigtet udeladelse af vigtige indstillinger.
Motor autotuning
Efter installationen kan en autotune eller motoridentifikationsrutine være påkrævet afhængigt af den valgte kontroltilstand.
Motoren skal være i en passende stand, før proceduren påbegyndes.
Testsekvens efter udskiftning
- Bekræft ledninger:Kontroller indgående strøm, motorforbindelser, styreledninger, jordforbindelse og kommunikationsforbindelser.
- Indtast motordata:Tilpas de konfigurerede værdier til det aktuelle motornavneskilt.
- Tjek kontroltilstand:Bekræft den driftsstrategi, der kræves af maskinen.
- Test ved lav hastighed:Bekræft retning, strøm, vibration og grundlæggende mekanisk adfærd.
- Test acceleration:Bekræft rampen og drejningsmomentresponsen under repræsentativ belastning.
- Test deceleration:Bekræft DC-link-adfærd og bremseevne.
- Test kommunikation:Bekræft PLC-kommandoer, statusfeedback, alarmer og netværksdata.
- Bekræft beskyttelse:Kontroller konfigurerede grænser og fejlreaktioner i henhold til idriftsættelsesproceduren.
Hvad skal en professionel inverter-specifikation indeholde?
En professionel specifikation giver leverandøren og ingeniørteamet nok information til at identificere den korrekte produktkonfiguration uden at stole på antagelser.
| Specifikationsområde | Oplysninger, der skal defineres | Hvorfor det betyder noget |
|---|---|---|
| Anvendelse | Transportør, pumpe, ventilator, mixer, emballage, værktøjsmaskine mv. | Bestemmer kontrol- og belastningskarakteristika |
| Motortype | Induktion, permanent magnet, synkron eller defineret type | Bestemmer kontrolkompatibilitet |
| Motorspænding | Nominel motorspænding | Sikrer elektrisk kompatibilitet |
| Motorstrøm | Nominel strøm i ampere | Understøtter nøjagtige drevstørrelser |
| Motorkraft | Nominel kW eller HK | Giver en grundlæggende dimensioneringsreference |
| Hastighedsområde | Minimum, normal og maksimal driftshastighed | Bestemmer kontrolkrav |
| Overbelaste | Påkrævet overbelastningsstrøm og varighed | Matcher kørekapaciteten til maskinens opgaver |
| Bremsning | Stoptid, inerti, modstand eller regenerative krav | Bestemmer energistyringsarkitekturen |
| Meddelelse | PLC-protokol og nødvendige data | Sikrer automatiseringsintegration |
| Miljø | Temperatur, højde, luftfugtighed, støv | Bestemmer installationsegnethed |
| Kabinet | Tilgængelige dimensioner og kølemetode | Bekræfter fysisk installation |
| Sikkerhed | Nødvendige sikkerhedsfunktioner og grænseflader | Justerer kørefunktioner med maskinsikkerhed |
Start med maskinapplikationen
Identificer, hvad motoren driver, og beskriv den mekaniske belastning. Den samme motorklasse kan tjene radikalt forskellige applikationer.
Angiv fuldstændige oplysninger om motorens navneskilt
Inkluder motorspænding, strøm, frekvens, nominel hastighed, effekt, tilslutningsarrangement og motortype, når det er tilgængeligt.
Definer driftsområdet
Angiv minimum hastighed, normal hastighed, maksimum hastighed, startfrekvens, stopfrekvens og mængden af tid, maskinen bruger på forskellige driftspunkter.
Definer overbelastning og maksimalt drejningsmoment
Hvis maskinen har kraftig start, stødbelastninger eller korte perioder med forhøjet drejningsmoment, skal disse forhold angives klart.
Definer bremsning
Angiv den ønskede standsningstid, belastningsinerti, bremsefrekvens, og om applikationen kræver en modstand, et regenerativt system eller en mekanisk bremse.
Definer kontrolarkitektur
Angiv, om maskinen bruger lokale kontroller, digital I/O, analoge referencer, PLC-kommunikation, industriel Ethernet eller en bevægelsesplatform på højere niveau.
Definer miljøforhold
Omgivelsestemperatur, kabinettemperatur, fugtighed, højde, støv og andre miljøfaktorer kan påvirke det tilladte driftsområde.
Definer fysiske begrænsninger
Til panelinstallation skal du angive tilgængelig bredde, højde, dybde, kabelføring, ventilationsplads og begrænsninger for monteringshul.
Modelidentifikation er især vigtig for mærkevareindustriprodukter
Når du køber en etableret inverter af mærket, har den nøjagtige modelkode betydning. Små ændringer i et modelsuffiks kan svare til forskellige spændingsklasser, klassificeringer, muligheder, kommunikationsgrænseflader eller hardwaregenerationer.
Købere bør derfor oplyse det komplette eksisterende navneskilt eller produktkode ved udskiftning af en installeret enhed.
- Identificer maskinen:Definer det drevne udstyr, driftscyklus og proceskrav.
- Registrer motordata:Bekræft effekt, strøm, spænding, frekvens, hastighed og motortype.
- Definer belastningsadfærd:Identificer konstant drejningsmoment, variabelt drejningsmoment, høj inerti eller andre belastningskarakteristika.
- Definer kontrol:Angiv hastighedsområde, kontroltilstand, feedback og responskrav.
- Definer bremsning:Etabler decelerationstid og regenerative forhold.
- Definer kommunikation:Identificer PLC-protokol, interface og nødvendige statusdata.
- Gennemgå miljø:Bekræft temperatur, højde, støv, fugtighed og køleforhold.
- Gennemgå fysisk pasform:Bekræft drevdimensioner, montering, terminaler og kabeladgang.
- Bekræft model:Bekræft det komplette varenummer, spændingsklasse, strømstyrke og tilgængelige muligheder.
- Plan idriftsættelse:Forbered motorparametre, kontrollogik, testprocedurer og sikkerhedskopieringsindstillinger.
Hvad skal en køber oplyse, når han anmoder om et leverandørtilbud?
- Komplet motortypeskilt:Inkluder strøm, spænding, strøm, frekvens og hastighed.
- Eksisterende invertermodel:Angiv det fulde modelnummer for udskiftningsapplikationer.
- Maskinbeskrivelse:Forklar anvendelsen og belastningsegenskaberne.
- Indgangsforsyning:Angiv forsyningsspænding, fase og frekvens.
- Kontrolkrav:Angiv krav til lokal kontrol, I/O, analog eller kommunikation.
- Bremsetilstand:Angiv, om hurtig stop eller regenerativ drift er påkrævet.
- Installationstilstand:Angiv skabsdimensioner og miljøoplysninger, hvor det er relevant.
Dette informationsniveau gør det lettere for en leverandør at identificere et teknisk kompatibelt produkt i stedet for at stole på en generisk effektområdeanbefaling.
For udskiftnings- og indkøbsprojekter er nøjagtig modelidentifikation særlig værdifuld, fordi mærkevarer til industriel automatisering ofte er tilgængelige i flere nært beslægtede varianter.
Ofte stillede spørgsmål
Hvad er hovedfunktionen af en Lenze inverter?
Dens primære rolle er at regulere motordrift ved at kontrollere elektriske udgangsforhold såsom frekvens og spænding. Afhængigt af den specifikke produktfamilie kan inverteren også levere rampestyring, momentstyring, bremsefunktioner, diagnostik, kommunikation og automatiseringsintegration.
Kan en inverter styre motorhastigheden?
Ja. Ved at justere udgangsfrekvensen og den tilsvarende spænding i overensstemmelse med den valgte styrestrategi kan en frekvensomformer regulere motorhastigheden inden for dets specificerede driftsområde.
Skal en inverter vælges efter motoreffekt eller strøm?
Begge dele betyder noget, men nominel motorstrøm er især vigtig, fordi drevets udgangstrin er designet omkring strømkapacitet. Kravet om overbelastning af applikationen bør også overvejes, fordi maskiner med samme motoreffekt kan stille meget forskellige krav til drevet.
Hvad er V/f kontrol?
V/f-styring opretholder et defineret forhold mellem udgangsspænding og frekvens. Det er en forholdsvis simpel styringsmetode og kan være velegnet til applikationer, hvor den grundlæggende hastighedsregulering er tilstrækkelig.
Hvad er sensorløs vektorstyring?
Sensorløs vektorstyring estimerer motoradfærd og regulerer flux og drejningsmoment uden at kræve en fysisk hastighedskoder i mange applikationer. Det kan give forbedret lav hastighed og dynamisk ydeevne sammenlignet med grundlæggende V/f-kontrol.
Hvornår er encoder-feedback nyttig?
Encoderfeedback kan være nyttig, når maskinen kræver strammere hastighedsregulering, forbedret dynamisk respons eller feedback-baseret kontrol. Behovet afhænger af applikationen og mulighederne for den valgte drevfamilie.
Hvad får en inverter til at trippe på overspænding under stop?
Hurtig deceleration af en belastning med høj inerti kan returnere energi fra motoren til drevets DC-link, hvilket får DC-link-spændingen til at stige. En længere decelerationsrampe, bremsemodstand, regenerativt system eller en anden passende bremsemetode kan være påkrævet afhængigt af applikationen.
Har enhver applikation brug for en bremsemodstand?
Nej. Behovet afhænger af belastningsinerti, stoptid, driftscyklus, hastighed og regenerativ energi. Programmer med lav inerti med langsom deceleration kræver muligvis ikke en, mens maskiner med høj inerti eller ofte standsende kan kræve bremsehardware.
Kan en inverter styre en pumpe?
Ja. Drev med variabel hastighed bruges almindeligvis sammen med pumper til at justere motorhastigheden i overensstemmelse med proceskravene. Den nøjagtige kontrolstrategi bør tage højde for pumpetype, flowforhold, minimumshastighed, motorkøling og processtyringssystemet.
Kan en inverter styre en transportør?
Ja. Transportørapplikationer bruger ofte drev til hastighedskontrol, jævn acceleration, kontrolleret stop, frem- og bakkørsel og koordinering med andre maskinsektioner.
Hvorfor er motorstrøm vigtig, når man vælger et drev?
Drevudgangskomponenter er designet til specifikke strømniveauer. To motorer med samme nominelle effekt kan have forskellige nominelle strømme, så drevet bør matches til den aktuelle motortypepladestrøm og kravet til applikationsoverbelastning.
Kan en inverter drive en motor ved lav hastighed kontinuerligt?
Det afhænger af motoren og anvendelsen. En standard selvkølet motor kan miste kølekapacitet ved lav hastighed. Hvis der konstant kræves et højt drejningsmoment ved lav hastighed, kan det være nødvendigt med en uafhængig køleventilator eller et andet motorkølearrangement.
Hvordan kommunikerer en inverter med en PLC?
Afhængigt af produktet og konfigurationen kan kommunikation bruge digital I/O, analoge signaler, fieldbus-netværk eller industrielt Ethernet. Drevet kan udveksle kommandoer, statusoplysninger, driftsværdier, alarmer og diagnostiske data med PLC'en.
Kan et drev tilsluttes et HMI?
Ja. En HMI kan vise drevparametre, driftstilstande, alarmer og valgte procesværdier. Det kan også give autoriserede parameter- og kommandofunktioner afhængigt af automatiseringsarkitekturen.
Hvilke miljøforhold skal kontrolleres?
Vigtige forhold omfatter omgivelsestemperatur, skabstemperatur, højde, luftfugtighed, støv, olietåge, vibrationer, ventilation og anden forurening. Disse faktorer kan påvirke drevkapacitet og installationsegnethed.
Hvorfor betyder længden af motorkablet noget?
Lange motorkabler øger kabelkapacitansen og kan påvirke udgangsbølgeformadfærd og isolationsbelastning. Den tilladte kabellængde bør kontrolleres i forhold til drevets tekniske dokumentation og eventuelle nødvendige udgangsfiltre eller reaktorer.
Kan en anden inverter erstatte et eksisterende Lenze-drev?
En erstatning fra en anden produktfamilie kan være mulig, men den bør behandles som en teknisk substitution snarere end en direkte antagelse om ækvivalens. Spænding, strøm, kontroltilstand, bremsning, dimensioner, klemmer, kommunikation, software, sikkerhedsfunktioner og motorkompatibilitet skal alle sammenlignes.
Hvad skal kontrolleres, når et eksisterende drev udskiftes?
Kontroller det komplette eksisterende modelnummer, motordata, forsyningsspænding, strømmærke, skabsdimensioner, klemmer, bremsesystem, styreledninger, PLC-kommunikation, sikkerhedsgrænseflader, kabellængde og eksisterende parameterindstillinger.
Hvad er overbelastningsevne i et drev?
Overbelastningskapacitet angiver, hvor meget strøm drevet kan levere over dets kontinuerlige mærkning i en defineret varighed. Den nøjagtige overbelastningsspecifikation varierer efter produkt og anvendelseskategori, så den påkrævede maskinydelse skal sammenlignes med producentens bedømmelse.
Hvorfor kan et drev overophedes, selv når motoren ikke er fuldt belastet?
Drevtemperaturen afhænger af koblingstab, omgivende temperatur, skabsventilation, bærefrekvens, installationsafstand og andre forhold. Et drev kan fungere nær en termisk grænse på grund af dårlig afkøling, selv når motorbelastningen er moderat.
Kan det samme drev bruges til både pumper og transportører?
Muligvis, hvis drevet understøtter begge applikationer, og klassificeringerne er passende. Styrestrategien, overbelastningskravet, bremse- og belastningskarakteristika kan dog variere væsentligt mellem en pumpe og transportør, så den nøjagtige konfiguration bør kontrolleres.
Hvilken information skal en leverandør modtage for produktmatching?
Nyttige oplysninger omfatter den komplette invertermodel, motornavnepladedata, forsyningsspænding, applikationstype, påkrævet hastighedsområde, overbelastningstilstand, bremsekrav, kommunikationsprotokol, kabinetdimensioner og installationsmiljø.
Er en drevleverandør det samme som en drevproducent?
Nej. En leverandør eller distributør kan købe, identificere, matche og levere industridrevne mærker uden at være den originale producent. For indkøbsprojekter er leverandørens evne til at identificere den korrekte model og konfiguration særlig vigtig.
Hvordan kan bedre invertervalg forbedre industriel motorstyring?
Industriel motorstyring fungerer bedst, når drevet behandles som en del af hele maskinen i stedet for som en isoleret elektrisk komponent. Motoren, den mekaniske belastning, kontrolarkitekturen, bremsesystemet, kabinettet, PLC'en, kommunikationsnetværket og beskyttelsesenhederne påvirker alle den nødvendige konfiguration.
Det første skridt er at forstå maskinen. En transportør, pumpe, ventilator, blander, pakkemaskine, opviklingssystem og værktøjsmaskine kan alle kræve forskellig motoradfærd, selv når deres motorer har ens nominel effekt.
Motordata udgør det elektriske fundament. Nominel spænding, strøm, frekvens, hastighed, motortype og forbindelse skal være kendt. Belastningsegenskaber tilføjer derefter det næste lag: startmoment, kontinuerligt drejningsmoment, inerti, acceleration, deceleration, hastighedsområde og overbelastning.
Kontrolmetoden bør vælges blandt disse krav. Grundlæggende V/f-styring kan være tilstrækkelig til ligetil applikationer, mens sensorløs eller lukket-sløjfe vektorstyring kan give bedre drejningsmoment og hastighedsydelse, når maskinen kræver det.
Bremsning kræver særskilt opmærksomhed. Maskiner og løftesystemer med høj inerti kan regenerere betydelig energi under deceleration. Den korrekte løsning kan omfatte en længere stoprampe, bremsemodstand, regenerativt system eller mekanisk bremse afhængigt af applikationen.
Kommunikation er også blevet en central del af moderne industriel drevintegration. Digital I/O, analoge signaler, fieldbus-netværk og industrielt Ethernet kan forbinde drevet til en PLC og et bredere automatiseringssystem. Korrekt protokol og datakortlægning bør derfor defineres før indkøb.
Miljødesign er lige så vigtigt. Omgivelsestemperatur, skabsventilation, højde, støv, fugtighed, motorkabellængde, EMC og fysiske monteringsbegrænsninger kan alle påvirke en vellykket drift.
Ved indkøb og udskiftningsarbejde fortjener modelidentifikation særlig opmærksomhed. Et industrielt drev af mærket kan tilbydes i flere nært beslægtede versioner med forskellige spændingsklasser, strømkapaciteter, grænseflader, dimensioner eller muligheder. Den komplette modelkode bør derfor verificeres, før produktet vælges.
Ved indkøb af enlenze-inverterløsning er den stærkeste indkøbstilgang først at matche de nøjagtige model- og applikationskrav, derefter verificere motorkompatibilitet, kontrolfunktioner, kommunikation, bremsning, installationsforhold og dokumentation.
Har du brug for hjælp til at matche et Lenze-drev til din applikation?
Mao Huileverer mærkevarer til industrielle automatiseringsprodukter og understøtter modelidentifikation, applikationsmatching, udskiftning, kontrol af tekniske specifikationer og konfigurationsgennemgang til motorstyringsprojekter. For produktdetaljer og applikationskrav,kontakt os.